机器人系统的组成机器人主体结构:机器人主体结构主要由机器人本体、机器人控制柜、机器人控制面板组成。机器人控制面板:机器人控制面板,主要担负这人机对话的作用,我们对机器人的调试、操作、编程、校正等,均靠机器人控制面板来执行。机器人本体构成:机器人本体主要由手臂、手腕、平衡缸、连接臂、旋转台、底座组成;当然,如果其他类型的机器人会有相应的差异,我们这里主要以六轴机器人作为案例进行说明。机器人的轴数分类:1轴、2轴、3轴为主轴,4轴、5轴、6轴为腕部轴;我们这里是以六轴机器人作为案例说明,当然还有3轴、4轴等机器人就不在细说。机器人工作区域:机器人的工作区域是指,机器人在工作时,所可能需要运动的三维空间区域该工作区域内不能有固定障碍物或者机器人工作时进入临时障碍物,阻挡机器人的工作路径。模块化设计,部署灵活,可快速适配不同行业生产线需求。通用机器人系统信誉保证
机器人系统:视觉技术功能。机器人视觉处理程序的主要功能可分为以下几种:1、从摄像头实时读取视频数据,进行简单的预处理;2、随后进行图像处理,主要完成空域的图像增强。通过对图像进行二值化,将目标小球从背景中提取出来;3、计算目标的位置,进而计算出机器人头部的旋转角度,通过舵机驱动程序,控制机器人头部转动到目标所在角度,实现对目标物体的追溯。经过实验,机器人头部可较好地追溯目标,实现了视觉原型系统。机器人视觉系统的开发只是嵌入式系统在机器人领域中应用的一个方面,事实上,还有很多值得我们继续去实现的子系统,诸如语音系统(语音识别、语音输出)、行走控制(设计算法,实现平稳的行走、网络系统等)。天津搬运机器人系统报价机器人系统的发展趋势是人机协作深化,通过力反馈技术与安全防护机制,实现与人的高效协同作业。
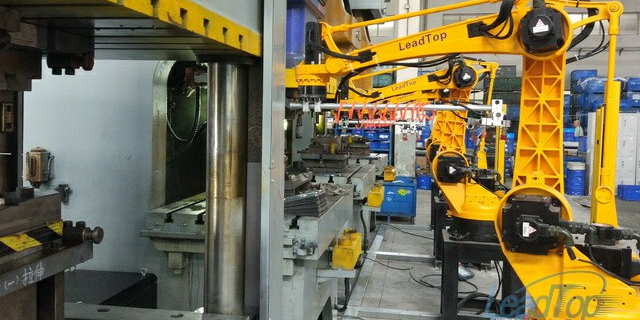
工业机器人系统中机械结构系统的作用是什么:3.关节:它通常分为滑动关节和转动关节,以实现机身、手臂各部分、未端执行器之间的相对运动。4.手臂:它是连接机身和手腕的部分。一般由上臂、下臂和手腕组成,用于完成各种简单或复杂的动作,它由操作器的动力关节和连接杆件等构成。它是执行结构中的主要运动部件,也称主轴。主要用于改变手腕和未端执行器的空间位置,满足机器人的作业空间,并将各种载荷传递到基座。5.手腕:它是连接机身和手腕的部分,将作业载荷传递到臂部,主要用于改变未端执行器的空间位置。6.未端执行器:它是直接装在手腕上的一个重要部件,通常是模拟人的手掌和手指的,可以是两手指或多手指的手爪未端操作器,有时也可以是各种作业工具,如焊枪、喷漆枪等。
机器人系统架构:“架构可定义为组件的结构及它们之间的关系,以及规范其设计和后续进化的原则和指南。简言之,架构是构造与集成软件密集型系统的深层次设计。”系统架构也可称其为如何实施解决方案的一个策略性设计(例如基于组件的工程标准、安全)和解决方案做什么的功能性设计(如算法、设计模式、底层实现)。另外,软件工程的基本要求包括模块化、代码可复用、功能可共享。使用通用的框架,有利于分解开发任务及代码移植。机器人软件同样遵从软件工程的一般规律。说白了,架构就是你如何把机器人的功能打散,再如何把代码组织起来。一个清晰的与项目相匹配的架构直接决定了你的开发效率甚至是功能的成败。从人类可编程的机器人开发伊始,架构问题就与之相伴而生.货位识别技术结合 RFID 标签,机器人可快速定位目标货物,减少分拣搬运的时间成本。
物流分拣机器人系统的特点1.能连续、大批量地分拣货物。由于采用大生产中使用的流水线自动作业方式,自动分拣系统不受气候、时间、人的体力等的限制,可以连续运行,同时由于物流分拣机器人系统单位时间分拣件数多,因此物流分拣机器人系统的分拣能力是连续运行100个小时以上。2.分拣误差率极低。物流分拣机器人系统的分拣误差率大小主要取决于所输入分拣信息的准确性大小,这又取决于分拣信息的输入机制,如果采用人工键盘或语音识别方式输入,则误差率在3%以上,如采用条形码扫描输入,除非条形码的印刷本身有差错,否则不会出错。因此,目前物流分拣机器人系统主要采用条形码技术来识别货物。3.分拣作业基本实现无人化。国外建立物流分拣机器人系统的目的之一就是为了减少人员的使用,减轻工员的劳动强度,提高人员的使用效率,因此物流分拣机器人系统能比较大限度地减少人员的使用,基本做到无人化。数据驱动生产优化,持续提升产能、品质与成本控制能力。天津销售机器人系统常见问题
教育机器人系统通过模块化组件与编程平台,帮助学习者理解机械原理与人工智能算法的实践应用。通用机器人系统信誉保证
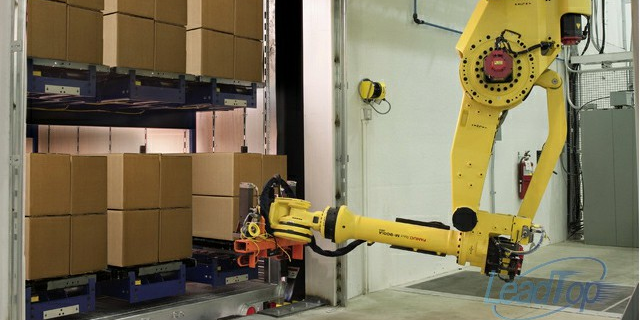
码垛机器人系统的工作原理:码垛机器人系统采用定制技术的坐标式机器人的安装占用空间灵活紧凑。能够在较小的占地面积范围内建造高效节能的全自动砌块成型机生产线的构想变成现实。码垛机器人系统的工作原理是平板上工件符合栈板要求的一层工件,平板及工件向前移动直至栈板垂直面。上方挡料杆下降,另三方定位挡杆起动夹紧,此时平板复位。各工件下降到栈板平面,栈板平面与平板底面相距10mm,栈板下降一个工件高度。往复上述直到栈板堆码达到设定要求。码垛机器人配备有特殊定制设计的多功能抓取器,不管包装箱尺寸或重量如何,机器人都可以使用真空吸盘牢固地夹持和传送包装箱。通用机器人系统信誉保证
明光利拓智能科技有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。