
在选择电动夹爪品牌时,比“名气”更重要的是稳定性、技术支持和交付能力。工程师通常会从三个维度评估国产品牌:一是产品线是否齐全,能否覆盖不同夹持力、行程和安装形式;二是有无真实行业应用案例支撑,例如在3C、锂电、光伏、通用自动化上的长期使用记录;三是售前选型和售服务是否跟得上。深圳威洛博机器人有限公司的电动夹爪依托自家直线模组、机械手等产品积累,在多行业项目中形成比较完整的方案经验,可以在选型阶段就给出结构匹配、通讯方式以及节拍评估建议,对于需要国产替代、又担心试错成本的客户来说会更稳妥一些。建议用户在选品牌时,多对比样机测试结果、故障响应速度和技术工程师的专业度,而不只盯着参数表或单价。电动夹爪操作简单便捷,一键操作即可完成夹取动作。深圳高精密电动夹爪设备
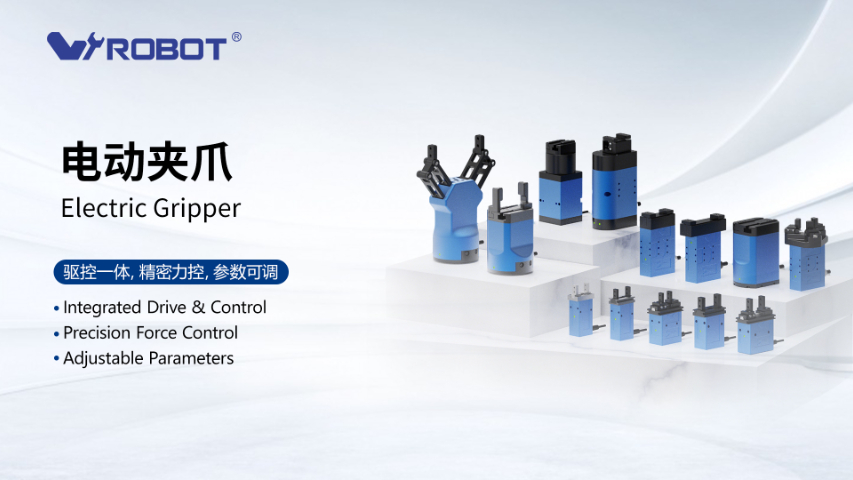
电动夹爪的通讯方式直接关系到集成复杂度和功能上限。简单I/O方式接线直观、上手快,适合只需要开合控制和少量状态信号的场景,但难以实现精细调参和多段动作;Modbus等串行通讯适合与部分PLC、工控机配合,配置灵活;Profinet、EtherCAT等工业以太网协议,则更适合需要高实时性、多轴协调和大规模节点管理的产线。深圳威洛博机器人有限公司的电动夹爪系列中,既有基于I/O的基础型,也有支持主流总线的型号,工程师会根据客户现有控制系统品牌(如西门子、倍福、欧姆龙等)和项目规模给出建议。对于已经有成熟总线架构的工厂,引入威洛博电动夹爪时优先采用总线型产品,可以在统一的工程环境中完成参数配置、诊断和固件维护,减少期管理成本。深圳轴线性电动夹爪更实惠电动夹爪安装使用简易,为企业快速部署设备提供便利。
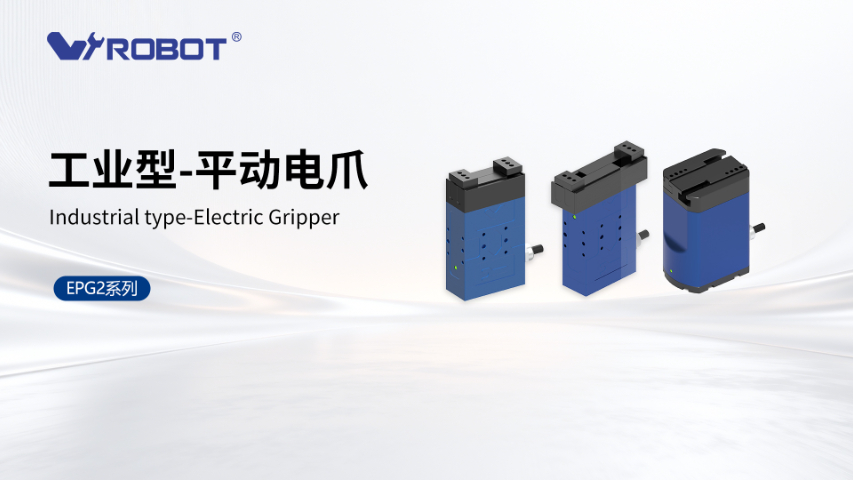
小型协作机器人多用于轻量级装配、检测上下料和实验室自动化,对末端夹爪的行程、重量和控制接口都有一定限制。行程太小,会频繁更换爪指或治具;行程太大,则可能导致自重和惯量增加,影响机器人负载和安全性能。深圳威洛博机器人有限公司在为协作机器人推荐威洛博电动夹爪时,会根据客户工件尺寸范围给出一个“覆盖区间”,例如常见的小型应用,爪指行程在10~30mm区间即可覆盖大部分3C零件和小型工件;若涉及多种工件尺寸,则会优先选择行程更宽、可通过参数切换开口量的型号。工程师还会核算协作机器人末端负载,确保电动夹爪加治具和工件的总重量在安全范围内,并预留一定余量,以便续工艺调整。
在北京及周边区域,科研院所、系统集成商和制造企业越来越重视数据可追溯、设备柔性和低能耗,这些诉求也推动了电动夹爪的采用。与传统气动夹爪相比,威洛博电动夹爪可以将夹持力、开合位置、运行次数等信息通过通讯反馈给上位系统,为设备健康监测和工艺追踪提供参考;同时,电动夹爪通过软件就能调整参数,适应新工件或新工艺,无需频繁更换硬件。威洛博深圳威洛博机器人有限公司北京办事处在智能检测、实验线、自动装配等项目中,已经积累了多种应用方案,例如:在自动检测转台上使用电动夹爪柔性夹持不同型号零件;在实验室自动化平台中,用威洛博电动夹爪替代手工操作,提升测试一致性。随着项目增多,越来越多北京客户意识到,电动夹爪不是抓手形式的变化,更是向“可控、可视、可记”的智能末端迈进的一种方式。电动夹爪凭借高性价比,成为企业降本增效的选择。

在实际项目中,电动夹爪能不能用得好,很大程度取决于对工件形状和材质的理解。平面类金属件、塑胶壳体等规则工件,适合使用平行开合结构的威洛博电动夹爪,通过定制爪指贴合侧面,即可获得比较稳定的夹持效果;而圆柱类工件(轴类、管类、瓶类),则需要通过弧形爪指或V型槽结构包覆接触,减小滑落风险。对于玻璃、陶瓷、涂层件等易碎工件,可以在威洛博电动夹爪爪指上增加软质垫片(如橡胶、PU、软塑),配合较低夹持力和缓启缓停策略,实现“轻拿轻放”。工件表面若有油污或存在较大公差,则需要适当提高夹持力、优化爪指形状,并在选型时为行程和力矩预留余量。威洛博深圳威洛博机器人有限公司在电动夹爪项目中,通常会让客户提供典型工件尺寸、材质和照片,工程师结合经验给出爪指结构建议和电动夹爪型号搭配,让选型更贴合真实工况。电动夹爪响应迅速敏捷,节拍极快,能高效满足快节奏生产需求。深圳轴线性电动夹爪更实惠
电动夹爪长寿命与高稳定性,减少设备更换频率节约成本。深圳高精密电动夹爪设备
电动夹爪适用的工件类型远比很多人想象的更广,关键在于爪指结构和控制策略能否匹配。不规则零件可以通过定制爪指形状、增加多点接触和包络式夹持方式,提高稳定性;易碎工件则需要在威洛博电动夹爪上设定较低夹持力和柔和速度,并使用软质垫片分散应力,减少局部压痕;软包装工件如袋装、软包电芯等,则更依赖接触面积和受力均匀性,往往需要更宽的爪面或夹持托盘结构。深圳威洛博机器人有限公司在实际项目中,会请客户提供典型工件和使用视频,由工程师根据威洛博电动夹爪的行程、力矩和安装空间,设计相应爪指方案,并通过样机测试不断微调。只要在前期把工件特性讲清楚,大部分“不好夹”的零件都可以找到相对稳妥的电动夹爪方案。深圳高精密电动夹爪设备
深圳威洛博机器人有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。