
电动夹爪的选型离不开负载范围。对于几十克到几百克的小型精密工件,如电子零件、实验耗材、小塑胶件等,适合选用夹持力和自重都较小的紧凑型威洛博电动夹爪,以减轻末端负载,提升响应速度和协作安全性。这类场景中,重复精度和夹持力可调范围往往比夹持力更重要。对于几公斤级中等负载,如金属结构件、模组壳体、小工装盘等,则需要选择夹持力和结构刚性更高的威洛博电动夹爪型号,并在爪指设计上增加包络面积或采用多点接触,以提高稳定性。选型时,可以先根据工件重量设定一个大致负载档位,再结合工件形状、摩擦条件和加速度,利用安全系数反推所需夹持力。威洛博深圳威洛博机器人有限公司工程师往往会通过样机测试不同夹持力和速度组合,帮助客户在安全余量与设备节拍之间找到折中点。电动夹爪安装使用简易,为企业快速部署设备提供便利。深圳长行程电动夹爪负载
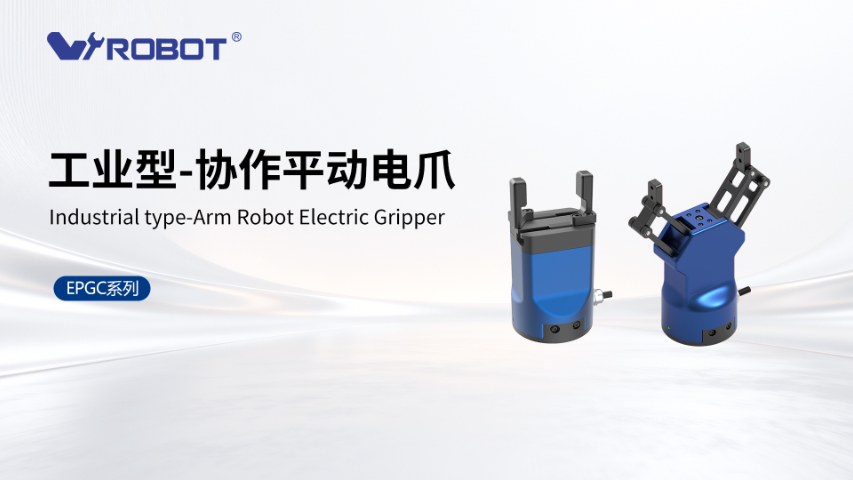
在长期运行过程中,电动夹爪可能会出现夹不紧、报警频繁或运行异响等问题,需要有系统的排查思路。夹不紧通常与夹持力设置过低、工件表面过于光滑、工件尺寸偏差或导向机构磨损有关,工程师可以先检查参数设定,再检查爪指接触面和机械结构。报警问题多与过载、行程超限、通讯异常或供电不稳有关,建议先查看威洛博电动夹爪的报警代码说明,确认是电气还是机械原因,再针对性处理。若运行中出现异响,则需要重点检查导轨润滑、螺栓松动、轴承状态以及工件干涉情况。深圳威洛博机器人有限公司为产品配套了较完整的用户手册和技术支持,遇到难以判断的故障时,可以结合报警记录、波形数据和现场照片与技术工程师沟通,尽量在不拆解或少拆解的前提下分析问题,降低对产线的影响。深圳长行程电动夹爪系列电动夹爪精确控制实现精细操作,满足高精度生产要求。
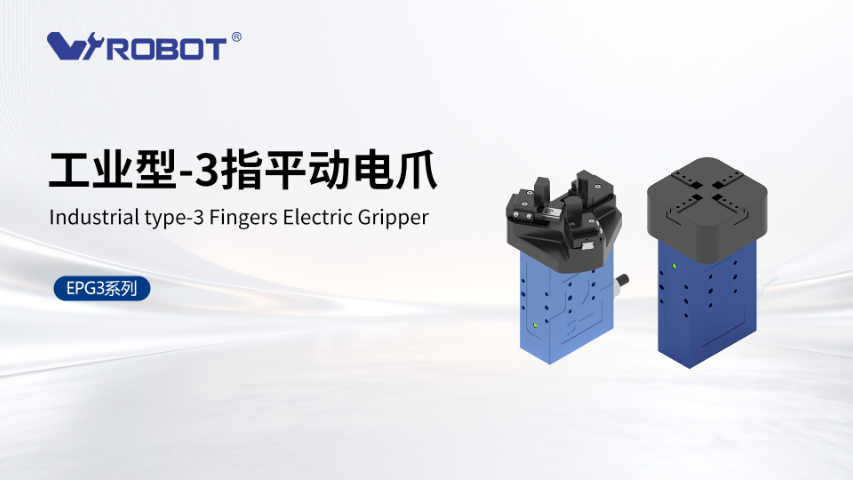
在北京及周边区域,科研院所、系统集成商和制造企业越来越重视数据可追溯、设备柔性和低能耗,这些诉求也推动了电动夹爪的采用。与传统气动夹爪相比,威洛博电动夹爪可以将夹持力、开合位置、运行次数等信息通过通讯反馈给上位系统,为设备健康监测和工艺追踪提供参考;同时,电动夹爪通过软件就能调整参数,适应新工件或新工艺,无需频繁更换硬件。威洛博深圳威洛博机器人有限公司北京办事处在智能检测、实验线、自动装配等项目中,已经积累了多种应用方案,例如:在自动检测转台上使用电动夹爪柔性夹持不同型号零件;在实验室自动化平台中,用威洛博电动夹爪替代手工操作,提升测试一致性。随着项目增多,越来越多北京客户意识到,电动夹爪不是抓手形式的变化,更是向“可控、可视、可记”的智能末端迈进的一种方式。
给老设备升级电动夹爪,并不一定意味着“大改动、大成本”。改造难度主要取决于三点:一是机械空间和安装方式是否支持更换为威洛博电动夹爪;二是现有控制系统(PLC、单片机、机器人)是否有多余I/O或总线接口;三是客户希望通过升级解决哪些具体问题,例如良率、能耗、噪音或人工干预。深圳威洛博机器人有限公司在接到改造需求时,通常会先通过照片、图纸确认安装空间和负载情况,再根据现有电气条件推荐合适控制方式的威洛博电动夹爪型号。在很多场合,只需增加一台小型电源和简单I/O信号,就能完成从气动到电动夹爪的替换;对于需要更高级别控制的项目,则可能增配小型运动控制器或通过现有总线接入。通过分步骤改造,客户可以逐渐感受到威洛博电动夹爪带来的收益,而不必一次性大投入。电动夹爪防反接功能延长设备寿命,减少维修费用支出。

电动夹爪的结构形式直接影响夹持方式和适用工件。单指结构多用于配合固定基准面或特殊机构,实现推压或顶紧功能;双指平行夹爪是常见形式,适合绝大多数规则零件,只需通过调整爪指形状就能覆盖较多工件;三指电动夹爪则在夹持圆形、轴类和不规则零件时更有优势,包络性更好。深圳威洛博机器人有限公司在设计威洛博电动夹爪方案时,会先根据工件形状和工艺动作选择合适结构,再结合行程、夹持力和安装空间进一步筛选型号。对于产品变化频繁的场合,双指平行夹爪配合可更换爪指往往更灵活;对圆柱类工件比例较高的产线,则可以考虑三指结构,以减少治具设计工作量。通过结构与工艺的匹配,可以让电动夹爪发挥更高的使用效率。电动夹爪高性价比创造更大利润空间,提升经济效益。深圳长行程电动夹爪负载
电动夹爪控制功能,确保夹取物件位置准确无误。深圳长行程电动夹爪负载
在实际产线中,电动夹爪有时会出现夹不紧、速度不稳定或与控制系统通讯对接困难等问题,需要有系统的排查思路。夹不紧的情况,首先要检查夹持力参数设定是否偏低,其次确认工件尺寸是否超出设计范围、接触面是否有油污或粉尘,以及电动夹爪爪指或导向机构是否存在磨损或松动。速度不稳可能与负载变化、加减速设置过激或供电电压波动有关,工程师可以通过降低速度、优化加减速曲线来观察变化。通讯对接方面,常见问题包括协议不一致、波特率或站号设置错误、接线方式不规范等。深圳威洛博机器人有限公司会为电动夹爪提供详细的通讯手册和接线示意图,必要时还可以由技术人员远程或现场协助客户进行排查。通过对参数、机械结构和通讯设置的逐项检查,大部分电动夹爪使用问题都能在较短时间内被定位并解决。深圳长行程电动夹爪负载
深圳威洛博机器人有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。