
工业机器人常用驱动装置之电动驱动装置:电动驱动装置的能源简单,速度变化范围大,效率高,速度和位置精度都很高。但它们多与减速装置相联,直接驱动比较困难。电动驱动装置又可分为直流(DC)、交流(AC)伺服电机驱动和步进电机驱动。直流伺服电机电刷易磨损,且易形成火花。无刷直流电机也得到了越来越广的应用。步进电机驱动多为开环控制,控制简单但功率不大,多用于低精度小功率机器人系统。电动上电运行前要作如下检查:电源电压是否合适(过压很可能造成驱动模块的损坏)。对于直流输入的+/-极性一定不能接错,驱动控制器上的电机型号或电流设定值是否合适(开始时不要太大)。控制信号线接牢靠,工业现场要考虑屏蔽问题(如采用双绞线)。不要开始时就把需要接的线全接上,只连成基本的系统,运行良好后,再逐步连接;一定要搞清楚接地方法,还是采用浮空不接;开始运行的半小时内要密切观察电机的状态,如运动是否正常,声音和温升情况,发现问题立即停机调整。自动记录作业节拍、产量、良率,为生产优化提供数据支撑。湖北取件机器人系统欢迎选购
机器人系统:视觉技术功能。机器人视觉处理程序的主要功能可分为以下几种:1、从摄像头实时读取视频数据,进行简单的预处理;2、随后进行图像处理,主要完成空域的图像增强。通过对图像进行二值化,将目标小球从背景中提取出来;3、计算目标的位置,进而计算出机器人头部的旋转角度,通过舵机驱动程序,控制机器人头部转动到目标所在角度,实现对目标物体的追溯。经过实验,机器人头部可较好地追溯目标,实现了视觉原型系统。机器人视觉系统的开发只是嵌入式系统在机器人领域中应用的一个方面,事实上,还有很多值得我们继续去实现的子系统,诸如语音系统(语音识别、语音输出)、行走控制(设计算法,实现平稳的行走、网络系统等)。安徽MES机器人系统值得信赖可视化监控平台实时显示机器人运行轨迹与任务进度,便于管理人员远程调度。

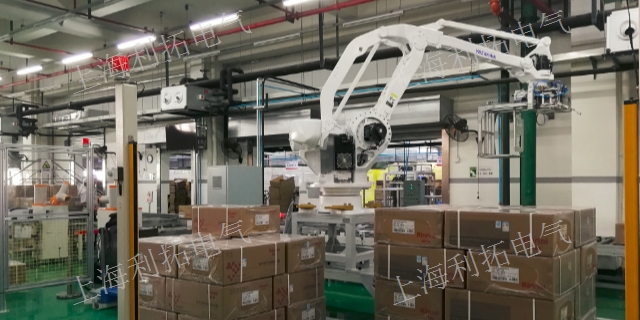
码垛机器人系统:码垛机器人实质上是一种通用的工业搬运机器人,是物流自动化系统中必不可少的单机设备。随着国内经济的快速发展,物流自动化技术在国内方兴未艾,拆垛、码垛机器人在家电、食品、汽车等。行业的物流工程中具有较大的应用潜力,因此开发高性能、低成本、具有自主知识产权的拆垛、码垛机器人将有广阔的市场前景。机器人码垛系统可以看作是一个输入输出系统,从一条或多条流水线上输入物品然后将它们抓取放置到托盘上预先设置或计算好的地点,输出成品垛。基本的计算能力,加上可集成传感器来识别产品的变化,使机器人码垛系统成为-一个智能系统,能识别和区分出多种产品:一台码垛机器人能让多条生产线实现自动化,机器人码垛系统能识别和处理多种产品。
智能搬运机器人系统的性能要求(二)柔性要强:企业道路通道可能会出现被临时占用的情况,智能搬运机器人如果柔性不强,会在遇到障碍物时进行停障处理,如果人工不及时处理,可能会造成道路拥堵情况。因此智能搬运机器人需要适应复杂工厂环境,在道路宽度满足的条件下,当运行路线上被人或者是物料临时占用时,智能搬运机器人可以实现绕障通行。实施简单:实施简单是指在不影响现有生产情况下,智能搬运机器人在现场只需简单几个操作,便可完成初步部署,实施简单方便,基本不会影响生产。操作便捷:操作便捷是指现场作业人员不需要复杂指令就可以灵活控制机器人执行相应任务。采用可视化的UI操作界面,界面简洁美观,可在触摸屏上下达任务、去充电、去休息等。全向移动底盘让搬运机器人在狭窄通道灵活转向,适应立体仓库的高密度存储环境。

工业机器人系统中机械结构系统的作用是什么:3.关节:它通常分为滑动关节和转动关节,以实现机身、手臂各部分、未端执行器之间的相对运动。4.手臂:它是连接机身和手腕的部分。一般由上臂、下臂和手腕组成,用于完成各种简单或复杂的动作,它由操作器的动力关节和连接杆件等构成。它是执行结构中的主要运动部件,也称主轴。主要用于改变手腕和未端执行器的空间位置,满足机器人的作业空间,并将各种载荷传递到基座。5.手腕:它是连接机身和手腕的部分,将作业载荷传递到臂部,主要用于改变未端执行器的空间位置。6.未端执行器:它是直接装在手腕上的一个重要部件,通常是模拟人的手掌和手指的,可以是两手指或多手指的手爪未端操作器,有时也可以是各种作业工具,如焊枪、喷漆枪等。防撞红外传感器与紧急制动装置,使搬运机器人在遇到行人或障碍物时立即减速停机。安徽MES机器人系统值得信赖
负载自适应系统根据货物重量自动调整驱动功率,保障搬运过程中货物的平稳性。湖北取件机器人系统欢迎选购
物流分拣机器人系统的特点1.能连续、大批量地分拣货物。由于采用大生产中使用的流水线自动作业方式,自动分拣系统不受气候、时间、人的体力等的限制,可以连续运行,同时由于物流分拣机器人系统单位时间分拣件数多,因此物流分拣机器人系统的分拣能力是连续运行100个小时以上。2.分拣误差率极低。物流分拣机器人系统的分拣误差率大小主要取决于所输入分拣信息的准确性大小,这又取决于分拣信息的输入机制,如果采用人工键盘或语音识别方式输入,则误差率在3%以上,如采用条形码扫描输入,除非条形码的印刷本身有差错,否则不会出错。因此,目前物流分拣机器人系统主要采用条形码技术来识别货物。3.分拣作业基本实现无人化。国外建立物流分拣机器人系统的目的之一就是为了减少人员的使用,减轻工员的劳动强度,提高人员的使用效率,因此物流分拣机器人系统能比较大限度地减少人员的使用,基本做到无人化。湖北取件机器人系统欢迎选购
明光利拓智能科技有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。