
很多刚接触电动夹爪的工程师容易在选型和应用上踩坑,例如只看夹持力,不关注实际工况下的有效力矩,或者忽略工件形状和摩擦条件,导致夹持不牢;也有情况是只考虑行程而忽视安装空间,导致夹爪与周边机构干涉。还有人忽略控制方式,以为简单I O信号即可满足需求,结果在与机器人、PLC或上位机通讯时发现接口不匹配。深圳威洛博机器人有限公司在与客户交流中发现,新手常见的问题还包括没有预估未来工艺变化空间,导致夹爪一旦更换工件就需要再次改造硬件。为了避免这些情况,建议在采购威洛博电动夹爪前,先梳理清楚工件重量和尺寸范围、夹持面材质、节拍要求、安装位置以及控制系统品牌与接口,并与技术工程师进行充分沟通,必要时通过样机测试来验证方案可行性。电动夹爪安装使用简易,为企业快速部署设备提供便利。深圳高功率电动夹爪型号
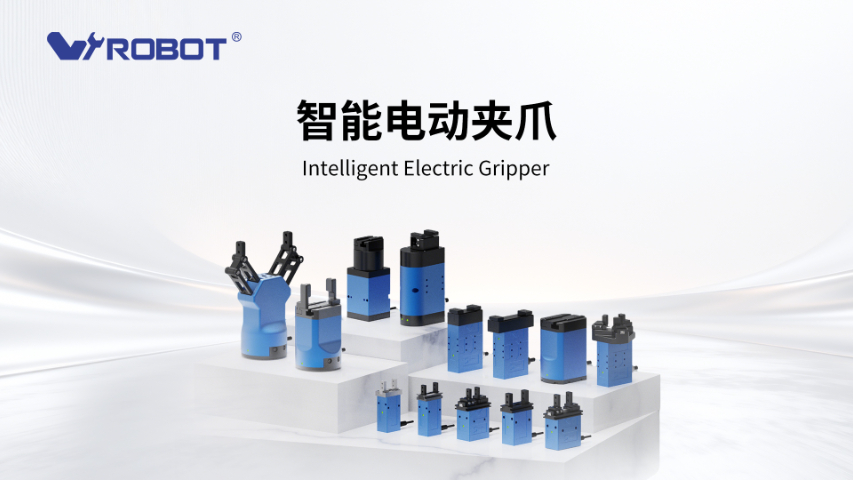
在正常工况下,电动夹爪运行时会有电机和传动机构的运转声,但不应出现明显的金属敲击声、尖锐摩擦声或频繁抖动。若威洛博电动夹爪在使用过程中出现噪音突然增大或伴随振动,往往意味着需要检查。深圳威洛博机器人有限公司建议的排查顺序是:先确认夹持参数是否被调得过激,例如速度、加速度和夹持力设置过高;再检查爪指与工件是否存在硬性干涉或装配偏差;随查看电动夹爪安装平面是否松动或变形,导向部分是否缺少润滑;若排除以上因素,则需要进一步结合电流波形和报警信息判断是否存在内部异常。在多数情况下,适当降低动作冲击、恢复合理参数和紧固结构,就能让威洛博电动夹爪恢复平稳运行。深圳高功率电动夹爪公司电动夹爪单电缆连接优化线路,提升设备整体美观度。
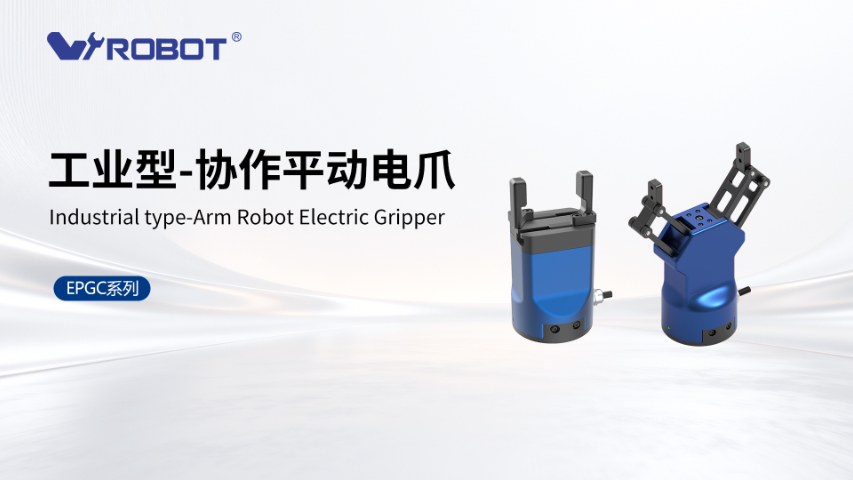
电动夹爪的重复精度并不是越高越好,而是要与工艺需求匹配。在通用上下料、简单分拣场景中,配合机械限位和治具,电动夹爪的重复精度只要达到亚毫米级,一般就可以满足要求;在3C精密装配、视觉定位、插拔类工艺中,配合高精度定位机构时,末端夹爪的重复精度需求会更高。深圳威洛博机器人有限公司在为客户配置威洛博电动夹爪时,会综合考虑整套系统的误差来源,包括机械导向误差、治具定位误差和视觉识别误差,让夹爪精度与整体方案相匹配,而不是单独追求某一参数。对于要求较高的行业,威洛博会建议通过样机测试实际重复定位表现,并在必要时配合力控、缓冲机构或视觉补偿,让系统级表现达到客户预期。
在机器人应用场景中,电动夹爪不要完成夹取动作,还要兼顾重量、尺寸、接口和安全性。协作机器人对末端负载较敏感,要求电动夹爪尽量轻巧,同时保留足够夹持力和行程;六轴工业机器人则更关注节拍和重复精度。深圳威洛博机器人有限公司针对不同类型机器人,设计了多款适配的电动夹爪,既有适合小负载协作机器人的紧凑型产品,也有面向中负载工件的高夹持力型号。选型时需要先根据机器人额定负载和工作半径计算夹爪加治具的重量上限,再结合工件重量和尺寸选择适合的威洛博电动夹爪型号。同时,还要确认法兰接口是否匹配、线缆布线是否方便、控制方式是否支持机器人控制柜常用总线。通过样机联调和示教测试,工程师可以评估夹取稳定性、碰撞检测效果和运行节拍,再对参数进行微调。电动夹爪快速响应特性,可及时抓取物件提升生产效率。
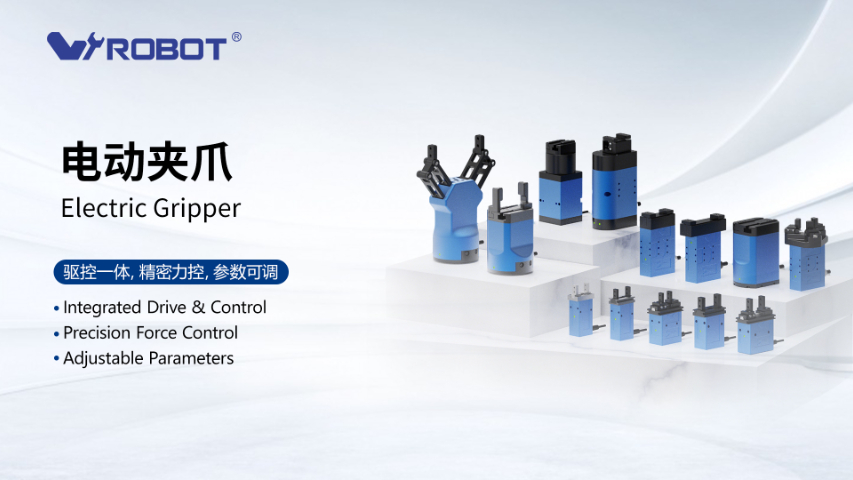
电动夹爪项目之所以容易反复沟通,往往是因为早期需求信息不完整。深圳威洛博机器人有限公司在为客户做威洛博电动夹爪报价时,会反向向客户提出一系列问题,用来完善需求画像,例如:工件的和小尺寸、重量区间、材质和表面处理;是否有易碎或外观敏感产品;单个工位的目标节拍和工作时间;环境温度、粉尘和油雾情况;现有控制系统品牌与可用接口;是否有续扩展产品线的规划等。通过这些问题,既可以避免期“补参数”、“改方案”,也有助于客户团队更清晰地梳理真实需求。对工程师来说,把这些关键点在项目前期就与威洛博深圳威洛博机器人有限公司共享,可以换来更贴合现场的电动夹爪配置和更准确的成本预估,减少项目推进过程中的不确定性。电动夹爪兼容气爪,能与现有气爪系统灵活协同工作。深圳长行程电动夹爪行程
电动夹爪防反接功能延长设备寿命,减少维修费用支出。深圳高功率电动夹爪型号
电动夹爪的夹持力不是随便“多一点就好”,既要防滑落,又要避免压伤工件。一般可以从工件重量、夹持方向和摩擦系数出发简化计算:以水平搬运为例,电动夹爪提供的有效夹持力乘以摩擦系数,需要大于工件重量乘以安全系数(通常取2~3倍);若存在较大加减速或冲击,还要把惯性力考虑进去。对于表面光滑的金属件,建议适当增大夹持力或在爪指上增加防滑垫;对于易变形、易碎工件,则要在深圳威洛博机器人有限公司工程师指导下,通过降低夹持力、增大接触面积和优化速度曲线的方式综合处理。威洛博电动夹爪在选型阶段可以根据客户提供的工件尺寸、重量和运动方式,帮助预估合理夹持力范围,并通过样机试抓进行验证,让设计更安心。深圳高功率电动夹爪型号
深圳威洛博机器人有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。