
机器人系统的视觉应用:在生产线上,人来做此类测量和判断会因疲劳、个人之间的差异等产生误差和错误,但是机器却会不知疲倦地、稳定地进行下去。一般来说,机器视觉系统包括了照明系统、镜头、摄像系统和图像处理系统。对于每一个应用,我们都需要考虑系统的运行速度和图像的处理速度、使用彩色还是黑白摄像机、检测目标的尺寸还是检测目标有无缺陷、视场需要多大、分辨率需要多高、对比度需要多大等。从功能上来看,典型的机器视觉系统可以分为:图像采集部分、图像处理部分和运动控制部分。物流机器人系统通过二维码地标与无线通信组网,多机协作完成仓库货柜的动态调度与智能分拣。安徽通用机器人系统联系方式
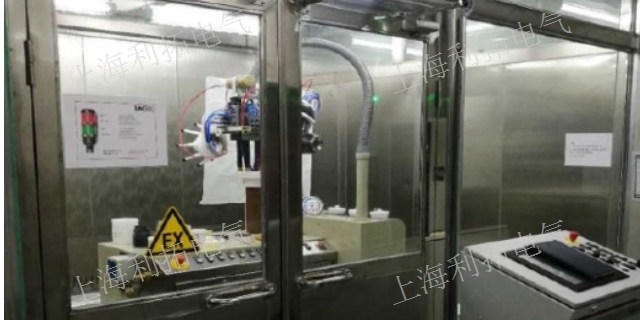
码垛机器人系统的工作原理:码垛机器人系统采用定制技术的坐标式机器人的安装占用空间灵活紧凑。能够在较小的占地面积范围内建造高效节能的全自动砌块成型机生产线的构想变成现实。码垛机器人系统的工作原理是平板上工件符合栈板要求的一层工件,平板及工件向前移动直至栈板垂直面。上方挡料杆下降,另三方定位挡杆起动夹紧,此时平板复位。各工件下降到栈板平面,栈板平面与平板底面相距10mm,栈板下降一个工件高度。往复上述直到栈板堆码达到设定要求。码垛机器人配备有特殊定制设计的多功能抓取器,不管包装箱尺寸或重量如何,机器人都可以使用真空吸盘牢固地夹持和传送包装箱。浙江销售机器人系统技术指导通用机器人系统集成感知、决策与执行模块,可通过编程适配工业装配、服务接待等多场景任务。

焊接机器人系统在汽车生产中应用:焊接机器人目前已应用在汽车制造业,汽车底盘、座椅骨架、导轨、消声器以及液力变矩器等焊接,尤其在汽车底盘焊接生产中得到了普遍的应用。用这种技术可以提高焊接质量,因而甚至试图用它来代替某些弧焊作业。在短距离内的运动时间也大为缩短。国内生产的桑塔纳、帕萨特、别克、赛欧、波罗等后桥、副车架、摇臂、悬架、减振器等轿车底盘零件大都是以MIG焊接工艺为主的受力安全零件,主要构件采用冲压焊接,板厚平均为1.5~4mm,焊接主要以搭接、角接接头形式为主,焊接质量要求相当高,其质量的好坏直接影响到轿车的安全性能。应用机器人焊接后,提高了焊接件的外观和内在质量,并保证了质量的稳定性和降低劳动强度,改善了劳动环境。
工业机器人系统产业链特点:工业机器人减速器是纯精密机械部件,除了对回转精度的要求特别高外,对刚度、抗疲劳程度、材料和工艺水平的要求也很高。工业机器人要能在生产中可靠地完成工序任务并确保工艺质量。这对工业机器人的定位精度和重复定位精度要求很高,因而结构简单紧凑、传递功率大、噪声低、传动平稳的高性能精密减速器成为工业机器人很重要的零部件,工业机器人运动的重要部件“关节”就是由它构成的,每个关节都要用到不同的减速机产品。工业机器人要求控制器与伺服之间的总线通信速度快,伺服电机具有良好的快速响应能力,起动转矩大,调速范围宽,能经受苛刻的运行条件,可进行频繁的正反向和加减速运行,并能在短时间内承受数倍过载。教育机器人系统通过模块化组件与编程平台,帮助学习者理解机械原理与人工智能算法的实践应用。
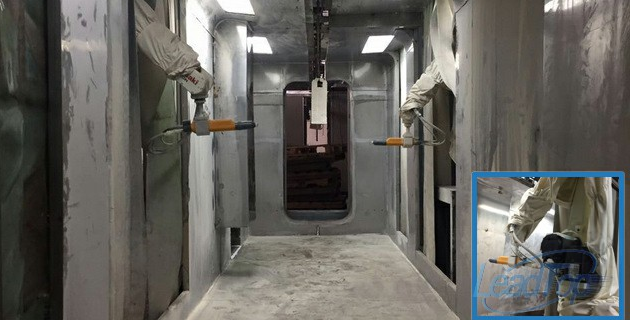
工业机器人系统中驱动系统的作用是什么:驱动系统是驱使工业机器人机械臂运动的机构。按照控制系统发出的指令信号,借助动力元件使机器人运行起来,给各个关节即每个运动自由度安装传动装置,这就是驱动系统。其作用是提供机器人各部委、各关节动作的原动力。根据驱动源的不同,驱动系统可分为电动、液压、气动三种也包括把它们结合起来应用的综合系统。驱动系统可以与机械系统直接相连,也可通过同步带、链条、齿轮、谐波转动装置等与机械系统间接相连。运动精度不高、重负载或有防爆要求的机器人采用液压、气压驱动,工业机器人大多采用电气驱动,而其中属交流伺服驱动应用普遍,且驱动器布置大都采用一个关节一个驱动器。防撞红外传感器与紧急制动装置,使搬运机器人在遇到行人或障碍物时立即减速停机。机器人系统哪家比较好
机器人系统的发展趋势是人机协作深化,通过力反馈技术与安全防护机制,实现与人的高效协同作业。安徽通用机器人系统联系方式
焊接机器人系统的优点:一是每个焊点的焊接周期可大幅度降低,因为焊钳的张开程度是由机器人精确控制的,机器人在点与点之间的移动过程、焊钳就可以开始闭合:而焊完一点后,焊钳一边张开,机器人就可以一边位移,不必等机器人到位后焊钳才闭会或焊钳完全张开后机器人再移动。二是焊钳张开度可以根据工件的情况任意调整,只要不发生碰撞或干涉尽可能减少张开度,以节省焊钳开度,以节省焊钳开合所占的时间。三是焊钳闭合加压时,不只压力大小可以调节,而且在闭合时两电极是轻轻闭合,减少撞击变形和噪声。安徽通用机器人系统联系方式
明光利拓智能科技有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。