
机器人系统现代控制方法:(1)自适应控制当机器人的动力学模型存在非线性和不确定因素,含未知的系统因素(如摩擦力)和非线性动态特性(重力、哥氏力、向心力的非线性),以及机器人在工作过程中环境和工作对象的性质和特征的变化时,机器人在运行过程中不断测量受控对象的特征,根据测量的信息使控制系统按新的特性实现闭环控制,称为自适应控制。(2)智能控制技术智能机器人系统具有以下特征:1.模型的不确定性;2.系统的高度非线性;3.控制任务复杂性。学习控制是人工智能技术应用到机器人领域的一种智能控制方法。已提出多种机器人控制方法,如模糊控制、神经网络控制、基于感知器的学习控制、基于小脑模型的学习控制等。与 AGV 搬运机器人联动时,MES 系统动态规划物料配送路径,实现 “机器人生产 - 物流” 无缝衔接。上海MES机器人系统值得推荐

物流分拣机器人系统的特点1.能连续、大批量地分拣货物。由于采用大生产中使用的流水线自动作业方式,自动分拣系统不受气候、时间、人的体力等的限制,可以连续运行,同时由于物流分拣机器人系统单位时间分拣件数多,因此物流分拣机器人系统的分拣能力是连续运行100个小时以上。2.分拣误差率极低。物流分拣机器人系统的分拣误差率大小主要取决于所输入分拣信息的准确性大小,这又取决于分拣信息的输入机制,如果采用人工键盘或语音识别方式输入,则误差率在3%以上,如采用条形码扫描输入,除非条形码的印刷本身有差错,否则不会出错。因此,目前物流分拣机器人系统主要采用条形码技术来识别货物。3.分拣作业基本实现无人化。国外建立物流分拣机器人系统的目的之一就是为了减少人员的使用,减轻工员的劳动强度,提高人员的使用效率,因此物流分拣机器人系统能比较大限度地减少人员的使用,基本做到无人化。通用机器人系统供应商家支持离线编程与在线调试,快速切换产品型号,缩短换型时间。
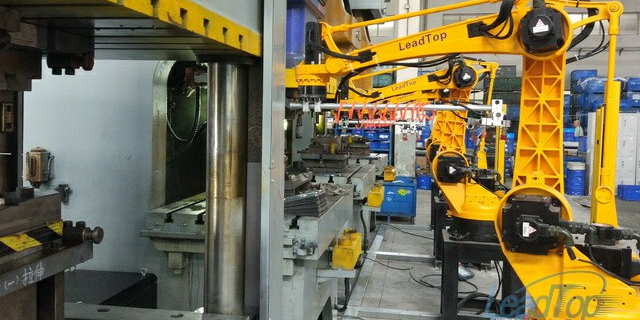
码垛机器人系统的特点近来,机器人码垛技术发展甚为迅猛,这种发展趋势是和当今制造领域出现的多品种少批量的发展趋势相适应的,机器人码垛机以其柔性工作能力和小占地面积,能够同时处理多种物料和码垛多个料垛,愈来愈受到广大用户的青睐并迅速占据码垛市场。机器人系统富有柔性,被大量用于码垛作业中,机器人技术在码垛领域中的应用,主要表现在,以下几个方面:一是适应性强,机器人码垛机只要更换抓手就可以处理不同种类的产品。二是智能程度高,机器人码垛机可以对到来的物料进行识别,然后,码垛机根据识别信息将物料送往不同的托盘上。三是操作范围大,机器人码垛机本身占地面积小,操作范围大,可同时处理多条生产线上的产品。
机器人系统之PLC触摸屏:PLC触摸屏的主要功能是:手动更改PLC信号输出,实现手动调整设备中由PLC控制的机构或设备的运行状态。在设备中,除工具快换装置的控制和末端工具本身动作的控制以外,其余机构或设备的运行均由PLC进行控制。PLC定义和优点。PLC可编程控制器,是(ProgrammableLogicalcontroller)的缩写,可编程式控制系统是由传统继电器电路所衍生的一种控制系统,与个人计算机的PC相区别,用PLC表示。PLC引入了微电子技术、计算机技术、自控等技术;具有通用性强、使用方便、适应面广、可靠性高、抗干扰能力强、编程简单等特点;体积小、成本低;具有自诊断功能,程序除错与维护容易;多样化I/O模块选择,扩充容易。工业机器人系统集成机械臂、视觉识别与运动控制模块,在生产线中高效完成焊接、装配等操作。
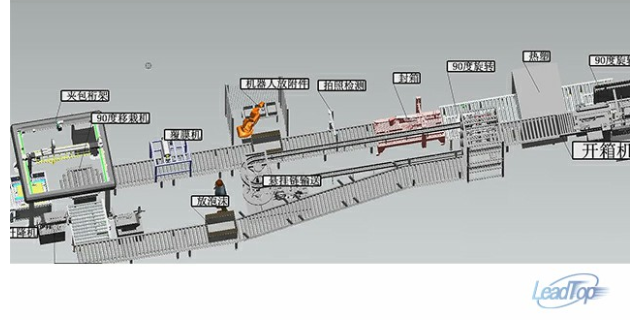
工业机器人常用驱动装置之电动驱动装置:电动驱动装置的能源简单,速度变化范围大,效率高,速度和位置精度都很高。但它们多与减速装置相联,直接驱动比较困难。电动驱动装置又可分为直流(DC)、交流(AC)伺服电机驱动和步进电机驱动。直流伺服电机电刷易磨损,且易形成火花。无刷直流电机也得到了越来越广的应用。步进电机驱动多为开环控制,控制简单但功率不大,多用于低精度小功率机器人系统。电动上电运行前要作如下检查:电源电压是否合适(过压很可能造成驱动模块的损坏)。对于直流输入的+/-极性一定不能接错,驱动控制器上的电机型号或电流设定值是否合适(开始时不要太大)。控制信号线接牢靠,工业现场要考虑屏蔽问题(如采用双绞线)。不要开始时就把需要接的线全接上,只连成基本的系统,运行良好后,再逐步连接;一定要搞清楚接地方法,还是采用浮空不接;开始运行的半小时内要密切观察电机的状态,如运动是否正常,声音和温升情况,发现问题立即停机调整。服务机器人系统融合导航算法与交互界面,能在商场导览、家庭清洁中自主规划路径并响应指令。广东通用机器人系统欢迎选购
自动充电模块在电量低于阈值时,机器人会自主返回充电桩,确保 24 小时连续搬运作业。上海MES机器人系统值得推荐
机器人系统的视觉应用工作过程:1、工件定位检测器探测到物体已经运动至接近摄像系统的视野中心,向图像采集部分发送触发脉冲。2、图像采集部分按照事先设定的程序和延时,分别向摄像机和照明系统发出启动脉冲。3、摄像机停止目前的扫描,重新开始新的一帧扫描,或者摄像机在启动脉冲来到之前处于等待状态,启动脉冲到来后启动一帧扫描。4、摄像机开始新的一帧扫描之前打开曝光机构,曝光时间可以事先设定。5、另一个启动脉冲打开灯光照明,灯光的开启时间应该与摄像机的曝光时间匹配。6、摄像机曝光后,正式开始一帧图像的扫描和输出。7、图像采集部分接收模拟视频信号通过A/D将其数字化,或者是直接接收摄像机数字化后的数字视频数据。8、图像采集部分将数字图像存放在处理器或计算机的内存中。9、处理器对图像进行处理、分析、识别,获得测量结果或逻辑控制值。10、处理结果控制流水线的动作、进行定位、纠正运动的误差等。上海MES机器人系统值得推荐
明光利拓智能科技有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。