
机器人系统技术之自主导航:3、GPS全球定位系统:如今,在智能机器人的导航定位技术应用中,一般采用伪距差分动态定位法,用基准接收机和动态接收机共同观测4颗GPS卫星,按照一定的算法即可求出某时某刻机器人的三维位置坐标。差分动态定位消除了星钟误差,对于在距离基准站1000km的用户,可以消除星钟误差和对流层引起的误差,因而可以显着提高动态定位精度。4、超声波导航定位:超声波导航定位的工作原理也与激光和红外类似,通常是由超声波传感器的发射探头发射出超声波,超声波在介质中遇到障碍物而返回到接收装置。由于超声波传感器具有成本低廉、采集信息速率快、距离分辨率高等优点,长期以来被应用到移动机器人的导航定位中。而且它采集环境信息时不需要复杂的图像配备技术,因此测距速度快、实时性好。适用于 3C 电子、汽车零部件、五金、注塑等多行业智能制造。天津码垛机器人系统技术指导
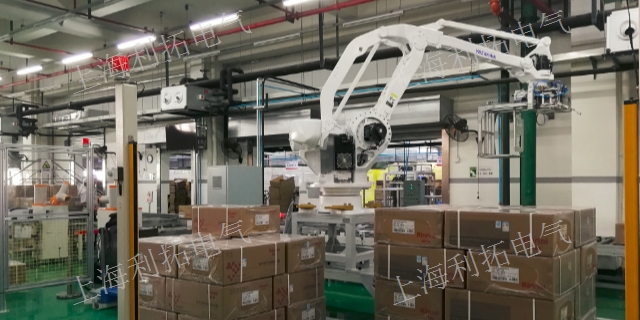
机器人系统基本的控制方法(二):(3)利用传感器反馈的运动调整借助于力传感器反馈力信息,机器人在与环境之间可能出现臂和手受到环境约束而发生过大的力而造成损坏的状态下,机器人就可以适应环境,修改预先规划的轨迹,并调整运动,让整个机器人的行动符合任务的需求。机器人靠腿、脚进行移动时,若地面的平整度有尺寸误差,机器人则可能失去平衡。在这种情况下,也需要通过将着地点的力加以反馈,以调整运动,实现适应地面的平稳步行。安徽工业机器人系统欢迎选购货位识别技术结合 RFID 标签,机器人可快速定位目标货物,减少分拣搬运的时间成本。
焊接机器人系统应用:焊接机器人在焊接生产中可提高焊接质量,保证焊接过程的稳定,产品的一致性;提高生产效率;减小劳动强度;满足高度柔性化生产的要求。因此,焊接机器人普遍地应用于现代制造业。主要分布在汽车制造和汽车零部件、摩托车制造、工程机械、机车车辆、家用电器等行业。作为支柱产业的汽车制造和汽车零部件行业应用更为遍及,占焊接机器人应用比例3/4。焊接机器人应用系统包含机器人技术、焊接技术及工艺装备和系统控制技术三个方面。如何合理有效的将焊接机器人应用于现代制造业的焊接生产上,要做好焊接机器人应用系统主要是结合机器人技术,根据生产要求做好焊接技术和系统控制技术的工作。
用于点焊作业的机器人系统:工业机器人首先用于汽车的点焊作业,在焊接线上引入机器人的主要原因如下:(1)机器人适应汽车产品的多样化,具有柔性,即在同一条生产线上可以混合地生产若干车种。同时,对于生产量的变动、型号的变更,能够迅速地进行生产线的编组更替,这是专门使用的自动化生产线不能比拟的,因此可发挥投资的长期效果。(2)可以提高产品的质量,即为了使点焊作业机器人化,需要改变加工方法和加工工序,所以不可避免地要提高诸如供给的零件、夹具、搬运工具等的精度,这些都关系到产品的精度和焊接质量的提高。因此,机器人化的结果是可得到稳定的高质量的产品。(3)能提高生产率。换句话说,机器人的作业效率不再随着作业者的变动而变动。机器人能稳定生产计划,可以认为这关系着生产率的提高。MES 与机器人深度融合,构建数字化车间,加速企业智能制造转型。
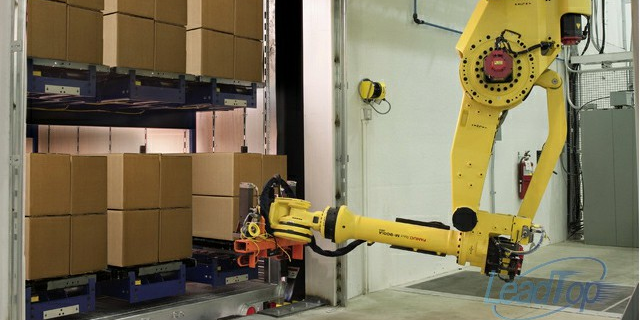
工业机器人常用驱动装置之电动驱动装置:电动驱动装置的能源简单,速度变化范围大,效率高,速度和位置精度都很高。但它们多与减速装置相联,直接驱动比较困难。电动驱动装置又可分为直流(DC)、交流(AC)伺服电机驱动和步进电机驱动。直流伺服电机电刷易磨损,且易形成火花。无刷直流电机也得到了越来越广的应用。步进电机驱动多为开环控制,控制简单但功率不大,多用于低精度小功率机器人系统。电动上电运行前要作如下检查:电源电压是否合适(过压很可能造成驱动模块的损坏)。对于直流输入的+/-极性一定不能接错,驱动控制器上的电机型号或电流设定值是否合适(开始时不要太大)。控制信号线接牢靠,工业现场要考虑屏蔽问题(如采用双绞线)。不要开始时就把需要接的线全接上,只连成基本的系统,运行良好后,再逐步连接;一定要搞清楚接地方法,还是采用浮空不接;开始运行的半小时内要密切观察电机的状态,如运动是否正常,声音和温升情况,发现问题立即停机调整。异常情况自动报警并暂停相关工序,避免批量质量问题。浙江搬运机器人系统常见问题
防撞红外传感器与紧急制动装置,使搬运机器人在遇到行人或障碍物时立即减速停机。天津码垛机器人系统技术指导
机器人系统:由机器人和作业对象及环境共同构成的整体,其中包括机械系统、驱动系统、控制系统和感知系统四大部分。机器人是一种自动化的机器,这种机器具备一些与人或生物相似的智能能力,如感知能力、规划能力、动作能力和协同能力,是一种具有高度灵活性的自动化机器。机器人系统机械系统包括机身、臂部、手腕、末端操作器和行走机构等部分,每一部分都有若干自由度,从而构成一个多自由度的机械系统。机器人系统驱动系统主要是指驱动机械系统动作的驱动装置。根据驱动源的不同,驱动系统可分为电气、液压和气压三种以及把它们结合起来应用的综合系统。机器人系统控制系统任务是根据机器人的作业指令程序及从传感器反馈回来的信号控制机器人的执行机构,使其完成规定的运动和功能。机器人系统感知系统由内部传感器和外部传感器组成,其作用是获取机器人内部和外部环境信息,并把这些信息反馈给控制系统。天津码垛机器人系统技术指导
明光利拓智能科技有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。