
小型协作机器人多用于轻量级装配、检测上下料和实验室自动化,对末端夹爪的行程、重量和控制接口都有一定限制。行程太小,会频繁更换爪指或治具;行程太大,则可能导致自重和惯量增加,影响机器人负载和安全性能。深圳威洛博机器人有限公司在为协作机器人推荐威洛博电动夹爪时,会根据客户工件尺寸范围给出一个“覆盖区间”,例如常见的小型应用,爪指行程在10~30mm区间即可覆盖大部分3C零件和小型工件;若涉及多种工件尺寸,则会优先选择行程更宽、可通过参数切换开口量的型号。工程师还会核算协作机器人末端负载,确保电动夹爪加治具和工件的总重量在安全范围内,并预留一定余量,以便续工艺调整。电动夹爪稳定长寿命,保障生产过程持续稳定运行。深圳高功率电动夹爪优势
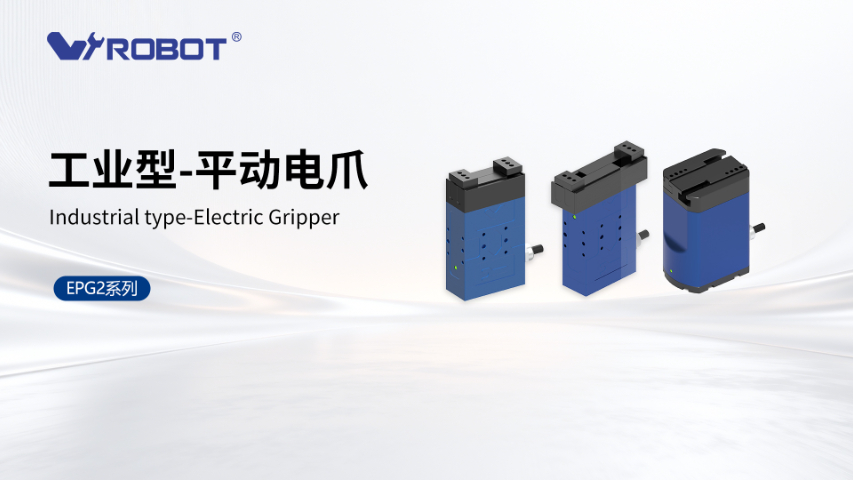
在实际产线中,掉电和急停是必须考虑的异常场景。不同结构的电动夹爪在掉电行为不同,有的会保持当前位置,有的则可能在外力作用下缓慢回弹。深圳威洛博机器人有限公司在设计威洛博电动夹爪方案时,会和客户一起确认对工件安全的要求:例如,某些工件需要在掉电时依然保持夹持,避免坠落;而在人与机器人协作场景中,则可能需要在急停时快速解除夹持或进入安全状态。实现这些需求的思路包括:通过机械自锁结构或制动机构保持夹持状态;在程序逻辑中规划掉电处理策略;配合UPS或安全继电器管理电源切换。通过在项目初期就约定好掉电和急停场景下的行为,威洛博电动夹爪可以与整线安全设计更好地协调,减少意外风险。深圳高功率电动夹爪优势电动夹爪单电缆连接方式,简化线路降低故障风险。
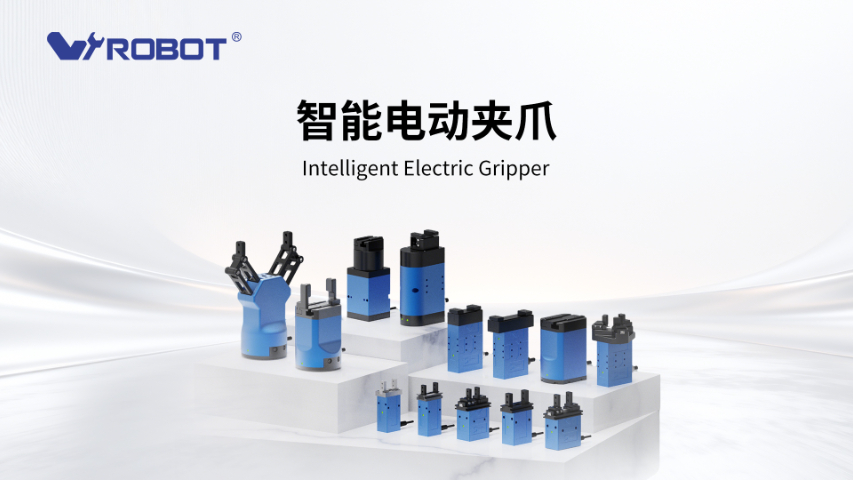
电动夹爪的重复精度并不是越高越好,而是要与工艺需求匹配。在通用上下料、简单分拣场景中,配合机械限位和治具,电动夹爪的重复精度只要达到亚毫米级,一般就可以满足要求;在3C精密装配、视觉定位、插拔类工艺中,配合高精度定位机构时,末端夹爪的重复精度需求会更高。深圳威洛博机器人有限公司在为客户配置威洛博电动夹爪时,会综合考虑整套系统的误差来源,包括机械导向误差、治具定位误差和视觉识别误差,让夹爪精度与整体方案相匹配,而不是单独追求某一参数。对于要求较高的行业,威洛博会建议通过样机测试实际重复定位表现,并在必要时配合力控、缓冲机构或视觉补偿,让系统级表现达到客户预期。
在市场上,不同品牌和型号的电动夹爪价格差异较明显,有些客户会疑惑:看起来参数接近,为什么报价相差这么多?原因通常包括三个方面。其一是品牌和应用积累,不同厂家在结构设计、材料选型、长期稳定性验证上的投入不同,终体现在产品价格上。其二是配置差异,例如是否集成驱动和控制模块、是否支持多种总线协议、是否具备力控和状态监测等功能,这些都会影响成本。其三是售与技术服务能力,包括能否提供选型支持、现场调试配合、故障响应速度等。威洛博深圳威洛博机器人有限公司在报价时,会尽量向客户说明具体配置和可获得的技术服务范围,帮助客户理解价格背的价值。对用户而言,选择电动夹爪时不必只看单价,更要结合项目周期、期维护、参数调整频率等因素,综合权衡“买得起”和“用得好”两个维度。电动夹爪性价比超高,价格亲民,以实惠成本提供性能。

力控是电动夹爪相对气动夹爪的一大优势之一。通过对电机电流、位置偏差和速度变化的综合判断,电动夹爪可以在接触到工件自动减小速度,并限制夹持力在设定范围内,从而实现柔性夹持。深圳威洛博机器人有限公司在威洛博电动夹爪的应用中,经常将力控用于易碎、易变形或存在安全交互需求的场景,例如玻璃件、塑胶壳、软包电芯以及协作机器人工位等。实现思路通常包括:预设接触检测阈值,在检测到接触切换到低速低力模式;根据工件类型设置不同力控档位;在程序中增加夹持成功判断逻辑,避免误抓。通过合理的力控参数,威洛博电动夹爪既能保证工件不被夹伤,又能提升对工件位置误差的适应能力,为柔性制造提供更多可能。电动夹爪兼容气爪,让设备使用更具灵活性适应多变需求。深圳高功率电动夹爪优势
电动夹爪紧凑结构不占空间,为设备布局提供更多可能。深圳高功率电动夹爪优势
协作机器人在3C装配、检测上下料和实验室自动化等领域应用越来越多,对夹爪的安全性、重量和简易接入提出了新的要求。小型协作机器人本体负载有限,因此需要选择自重较轻、结构紧凑的威洛博电动夹爪,以便保留足够的有效负载给工件。选型时要根据机器人额定负载和工作半径计算末端允许重量,再反推夹爪和治具的合理质量上限。同时,协作场景常涉及与人员近距离协同,需要夹爪具备可调夹持力和柔性控制能力,避免对工件和人员造成伤害。深圳威洛博机器人有限公司在协作机器人配套方案中,提供多种支持总线通讯、即插即用线缆和适配法兰的电动夹爪型号,便于快速集成和示教。工程师在项目初期可以先通过样机验证不同负载和速度组合下的稳定性,再根据实际效果微调夹持策略和安全参数,从而在效率与安全之间取得平衡。深圳高功率电动夹爪优势
深圳威洛博机器人有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。