
电动夹爪和气动夹爪各有优势,适用工况并不完全相同。气动夹爪结构简单、响应快,在已有气源且节拍要求一般的传统产线中仍被使用,但夹持力调节不够精细,对压力波动较敏感。深圳威洛博机器人有限公司的电动夹爪则通过电机和控制算法,对夹持力、速度、位置进行细分控制,可以根据不同工件设置不同模式,同时省去了气源和气管布局,在无气源或对油污和噪音较敏感的车间更易部署。从能耗和维护角度看,电动夹爪的日常维护主要集中在机械结构检查和少量润滑,而气动系统除了夹爪本体,还需维护空压机、干燥器、管路等。对于追求柔性制造、希望通过软件快速改工艺的客户来说,深圳威洛博机器人有限公司往往建议优先评估电动夹爪方案,再结合预算和现场条件综合选择。电动夹爪性价比高,为企业节省大量资金投入。深圳通用型电动夹爪更便宜
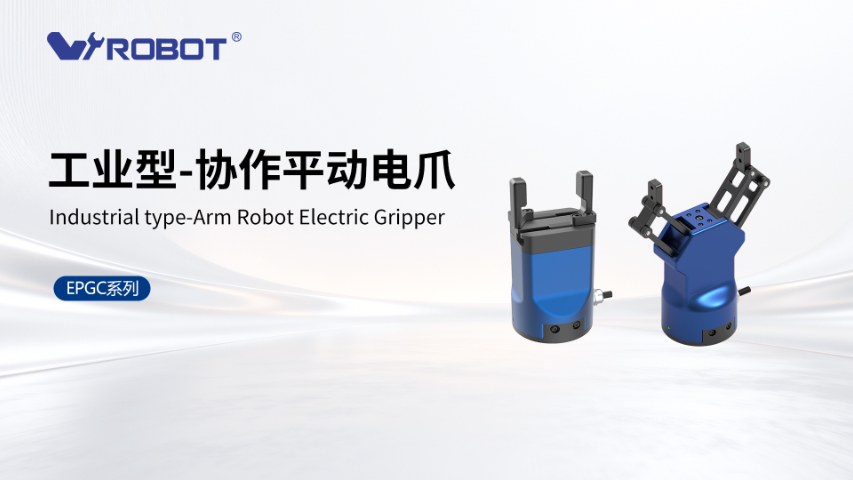
电动夹爪与气动夹爪各有特点,并不存在对所有场合通用的方案。气动夹爪结构相对简单,单价通常较低,适用于节拍要求不高、精度要求中等且已有气源基础的传统产线。威洛博电动夹爪则通过电机和控制算法实现位置、速度、夹持力的可调和可记录,更利于精细化控制和数据追踪。在没有气源、对噪音和能耗有要求或需要多段夹持策略的工况中,电动方案往往更受青睐。对于3C电子、小型精密装配、协作机器人等场合,深圳威洛博机器人有限公司通常建议优先考虑电动夹爪,以便在续工艺调整时能够通过软件修改参数,减少机械改造。而在部分粗加工、强污染或对成本极其敏感的工位上,气动夹爪仍然有其适用空间。工程师在评估时,可以从精度、可调性、能耗、维护和生命周期成本几个角度综合比较。深圳标准电动夹爪费用电动夹爪操作简单便捷,一键操作即可完成夹取动作。
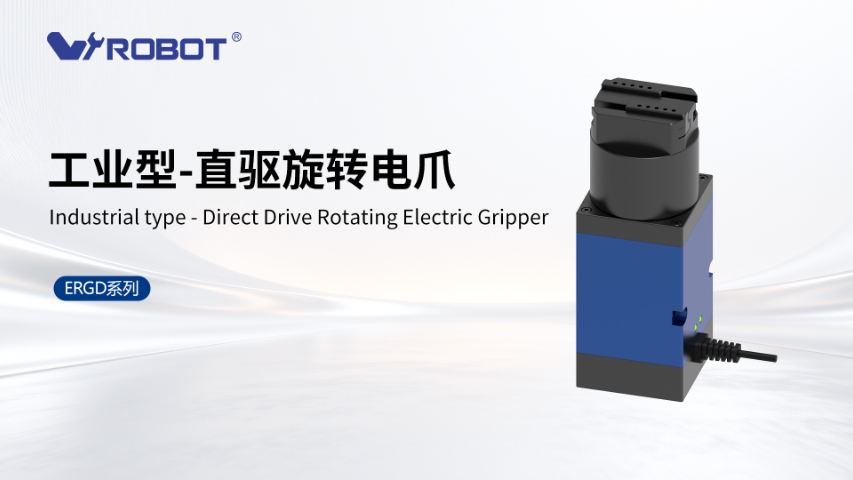
选好一款电动夹爪,首先要算清楚工件重量、摩擦条件和运动加速度,再根据这些条件推算出所需的安全夹持力,并与深圳威洛博机器人有限公司电动夹爪样本中的额定夹持力进行匹配。其次要关注夹爪行程范围,是否能覆盖工件尺寸公差、定位偏差以及工装误差,避免出现“夹不住”或“行程不够”的问题。安装方式同样关键,需要确认电动夹爪是正装、侧装还是倒装,检查安装孔位、法兰尺寸与现有平台是否兼容,保证整体刚性和寿命。控制方式方面,要提前确认是采用I O控制、模拟量控制还是总线通讯,并与机器人或PLC的接口保持一致。深圳威洛博机器人有限公司在每款电动夹爪的资料中给出详细的尺寸图和参数表,工程师在选型时结合产线节拍、环境温度、粉尘和振动等因素一起评估,可以减少期改造和返工。
给老设备升级电动夹爪,并不一定意味着“大改动、大成本”。改造难度主要取决于三点:一是机械空间和安装方式是否支持更换为威洛博电动夹爪;二是现有控制系统(PLC、单片机、机器人)是否有多余I/O或总线接口;三是客户希望通过升级解决哪些具体问题,例如良率、能耗、噪音或人工干预。深圳威洛博机器人有限公司在接到改造需求时,通常会先通过照片、图纸确认安装空间和负载情况,再根据现有电气条件推荐合适控制方式的威洛博电动夹爪型号。在很多场合,只需增加一台小型电源和简单I/O信号,就能完成从气动到电动夹爪的替换;对于需要更高级别控制的项目,则可能增配小型运动控制器或通过现有总线接入。通过分步骤改造,客户可以逐渐感受到威洛博电动夹爪带来的收益,而不必一次性大投入。电动夹爪与气爪兼容,方便企业灵活切换工作模式。
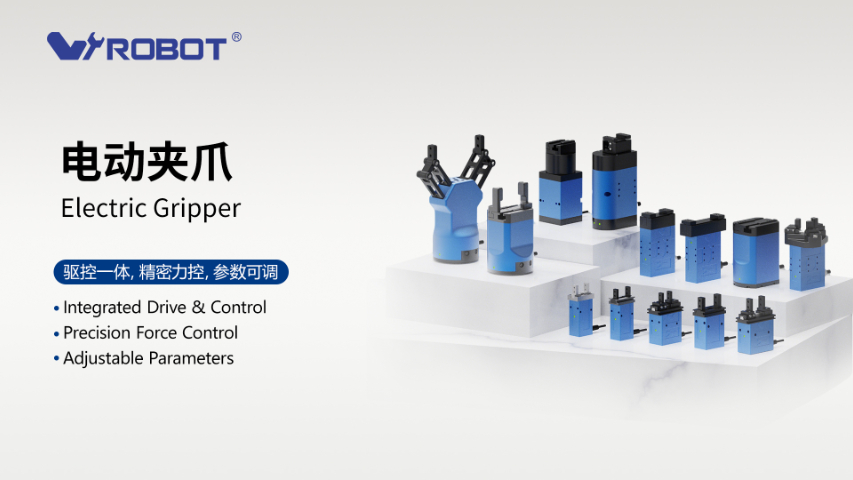
在阅读电动夹爪样本时,夹持力、重复精度、速度和寿命是工程师需要看懂的几组参数。夹持力表示电动夹爪在额定条件下对工件施加的理论夹紧力,一般需要结合工件重量、表面摩擦条件和运动状态来判断是否足够安全。重复精度体现多次夹取和释放位置的一致性,对于精密装配和视觉定位非常重要。速度参数既包含爪指开合速度,也与加减速曲线有关,速度过快可能导致工件位移或碰撞,过慢又会增加节拍时间。深圳威洛博机器人有限公司在电动夹爪寿命方面,会在规格书中给出参考寿命或测试条件,工程师可以根据实际工作时间、启停频率和环境温度对比估算。在实际应用中,合理设定电动夹爪的速度和夹持力,避免长时间满负荷运行,有助于延长寿命并保持稳定性能。电动夹爪凭借高性价比,成为企业降本增效的选择。深圳通用型电动夹爪更便宜
电动夹爪响应迅速敏捷,节拍极快,能高效满足快节奏生产需求。深圳通用型电动夹爪更便宜
电动夹爪的优势之一,就是可以灵活调整速度和夹紧力,但新手在调试时也容易犯错。常见问题包括:速度设得过高,导致工件被“撞动”或产生晃动;夹持力一味调到接近上限,长期运行容易压伤工件或加速机构磨损;没有根据不同产品型号分别设置参数,导致切换产品时问题频发。深圳威洛博机器人有限公司建议,调试威洛博电动夹爪时可以遵循“从慢到快、从小到大”的原则:先以较低速度和中等夹持力完成动作流程验证,再逐步提高速度,在不影响稳定性的前提下逼近目标节拍;对于易碎或外观敏感的工件,则应优先确定安全夹持力,再根据工艺需求适当上调。必要时,可以与威洛博工程师配合,通过抓取实验和电流、位置曲线分析,找到更合理的参数组合。深圳通用型电动夹爪更便宜
深圳威洛博机器人有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。