
理解电动夹爪的关键参数是做好选型和调试的基础。夹持力通常指在额定工作条件下,每个爪指对工件施加的理论力值,工程师需要结合工件重量、摩擦系数以及加速度来确认是否足够安全。重复精度反映的是多次夹取同一位置时的偏差,对于精密装配和视觉定位场景非常重要。威洛博电动夹爪在产品手册中会给出典型重复精度指标,用户可以根据设备需求进行比对。速度参数则包括爪指开合速度和响应时间,直接影响节拍和冲击程度,速度过高容易导致工件位移或损伤,过低又会拉长周期。深圳威洛博机器人有限公司通常会建议客户在实际应用中结合试样工件,通过调整速度曲线和加减速模式,找到兼顾稳定性与效率的平衡点。同时,还需要关注额定电压、通讯接口、环境温度范围等辅助参数,以保证夹爪在实际工况中长期稳定运行。电动夹爪寿命长且稳定性高,可长时间稳定运行,减少故障发生。深圳标准电动夹爪负载
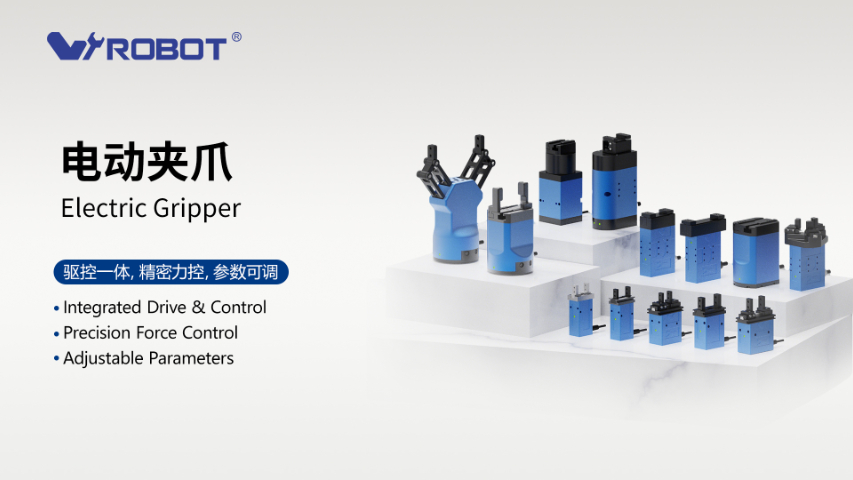
在一些复杂工艺中,靠电动夹爪或靠真空吸盘都很难兼顾全部工件类型,这时组合方案就有用武之地。真空吸盘适合平整表面、相对轻薄的工件,如玻璃、板材、部分塑件;电动夹爪则对形状复杂、表面多变或需要侧向夹持的工件更有优势。深圳威洛博机器人有限公司在项目中,会根据客户产品谱系和工艺分布,设计威洛博电动夹爪与真空吸附头可切换或共存的末端执行模块,例如电动夹爪负责侧向夹取与定位,真空吸盘负责搬运和放置;或者在多工位转台上,不同工位采用不同末端形式,以实现柔性化生产。通过合理布局,两者并用可以提升产线对产品变化的适应能力,同时避免频繁更换硬件带来的停机时间。深圳常规电动夹爪型号电动夹爪采用单电缆连接,布线简洁,大幅降低安装维护难度。

在3C电子行业,产品轻小、形状多样、外观要求高,电动夹爪需要既稳定又温和。深圳威洛博机器人有限公司的电动夹爪可以通过调节夹持力和速度,抓取手机壳、连接器、小五金件等,降低压伤和划伤的概率,并借助重复定位精度保障装配一致性。在锂电行业,电动夹爪常用于极片、电芯、模组壳体的搬运与排列,通过可调速度和多段夹取策略,减小对材料边角和表面的冲击。在光伏产线,玻璃基板和电池片对洁净度和稳定性较敏感,威洛博电动夹爪可以配合直线模组和转台,用于上下料、转运和测试分选等工位,利用柔性控制提升良率。通过在3C、锂电、光伏等不同场景的长期实践,深圳威洛博机器人有限公司积累了大量电动夹爪应用经验,可以给设备厂和终端客户提供更有针对性的选型和调试建议。
在洁净室场景中使用电动夹爪,需要重点关注发尘、挥发物和润滑方式等问题。电动夹爪本身有电机和传动机构,一定程度的磨损和润滑是不可避免的,因此必须通过结构设计和选材来控制影响。深圳威洛博机器人有限公司在面对半导体、医药、光学等行业需求时,会优先推荐结构封闭性更好、使用低挥发润滑脂的威洛博电动夹爪型号,并根据客户的洁净等级要求,评估是否需要增加防护罩或采取局部抽风措施。布线时也要尽量减少电缆晃动和摩擦,以降低颗粒产生。对于洁净度要求较高的工位,可以先在模拟环境或低等级区域进行测试,记录威洛博电动夹爪长期运行的环境颗粒变化,再决定是否可以放入目标洁净区正式使用。电动夹爪应用广,从工业到民用皆能发挥重要作用。

在选择电动夹爪品牌时,比“名气”更重要的是稳定性、技术支持和交付能力。工程师通常会从三个维度评估国产品牌:一是产品线是否齐全,能否覆盖不同夹持力、行程和安装形式;二是有无真实行业应用案例支撑,例如在3C、锂电、光伏、通用自动化上的长期使用记录;三是售前选型和售服务是否跟得上。深圳威洛博机器人有限公司的电动夹爪依托自家直线模组、机械手等产品积累,在多行业项目中形成比较完整的方案经验,可以在选型阶段就给出结构匹配、通讯方式以及节拍评估建议,对于需要国产替代、又担心试错成本的客户来说会更稳妥一些。建议用户在选品牌时,多对比样机测试结果、故障响应速度和技术工程师的专业度,而不只盯着参数表或单价。电动夹爪响应迅速,及时捕捉生产机会提高时效性。深圳防尘电动夹爪
电动夹爪磁性开关实时监测,保障夹爪工作状态正常。深圳标准电动夹爪负载
力控是电动夹爪相对气动夹爪的一大优势之一。通过对电机电流、位置偏差和速度变化的综合判断,电动夹爪可以在接触到工件自动减小速度,并限制夹持力在设定范围内,从而实现柔性夹持。深圳威洛博机器人有限公司在威洛博电动夹爪的应用中,经常将力控用于易碎、易变形或存在安全交互需求的场景,例如玻璃件、塑胶壳、软包电芯以及协作机器人工位等。实现思路通常包括:预设接触检测阈值,在检测到接触切换到低速低力模式;根据工件类型设置不同力控档位;在程序中增加夹持成功判断逻辑,避免误抓。通过合理的力控参数,威洛博电动夹爪既能保证工件不被夹伤,又能提升对工件位置误差的适应能力,为柔性制造提供更多可能。深圳标准电动夹爪负载
深圳威洛博机器人有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。