
电动夹爪的选型离不开负载范围。对于几十克到几百克的小型精密工件,如电子零件、实验耗材、小塑胶件等,适合选用夹持力和自重都较小的紧凑型威洛博电动夹爪,以减轻末端负载,提升响应速度和协作安全性。这类场景中,重复精度和夹持力可调范围往往比夹持力更重要。对于几公斤级中等负载,如金属结构件、模组壳体、小工装盘等,则需要选择夹持力和结构刚性更高的威洛博电动夹爪型号,并在爪指设计上增加包络面积或采用多点接触,以提高稳定性。选型时,可以先根据工件重量设定一个大致负载档位,再结合工件形状、摩擦条件和加速度,利用安全系数反推所需夹持力。威洛博深圳威洛博机器人有限公司工程师往往会通过样机测试不同夹持力和速度组合,帮助客户在安全余量与设备节拍之间找到折中点。电动夹爪控制功能,确保夹取物件位置准确无误。深圳通用型电动夹爪更有性价比
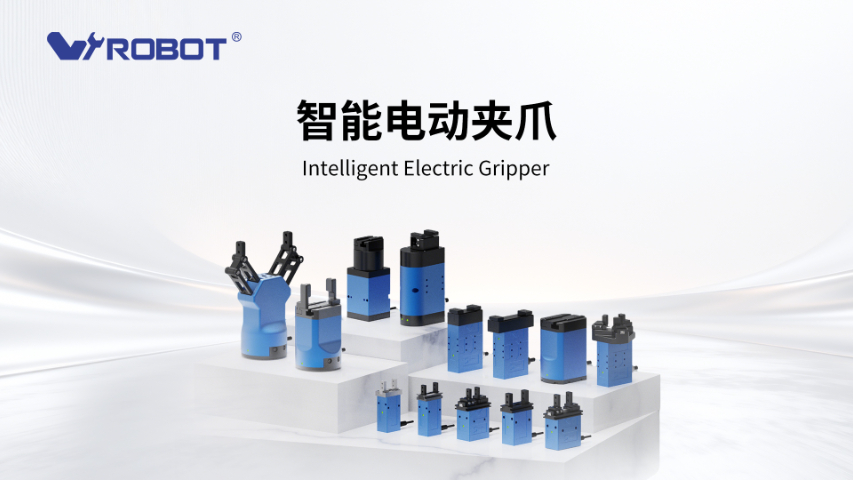
在北京及周边区域,科研院所、系统集成商和制造企业越来越重视数据可追溯、设备柔性和低能耗,这些诉求也推动了电动夹爪的采用。与传统气动夹爪相比,威洛博电动夹爪可以将夹持力、开合位置、运行次数等信息通过通讯反馈给上位系统,为设备健康监测和工艺追踪提供参考;同时,电动夹爪通过软件就能调整参数,适应新工件或新工艺,无需频繁更换硬件。威洛博深圳威洛博机器人有限公司北京办事处在智能检测、实验线、自动装配等项目中,已经积累了多种应用方案,例如:在自动检测转台上使用电动夹爪柔性夹持不同型号零件;在实验室自动化平台中,用威洛博电动夹爪替代手工操作,提升测试一致性。随着项目增多,越来越多北京客户意识到,电动夹爪不是抓手形式的变化,更是向“可控、可视、可记”的智能末端迈进的一种方式。深圳通用型电动夹爪更有性价比电动夹爪寿命长且稳定性高,可长时间稳定运行,减少故障发生。

电动夹爪的通讯方式直接关系到集成复杂度和功能上限。简单I/O方式接线直观、上手快,适合只需要开合控制和少量状态信号的场景,但难以实现精细调参和多段动作;Modbus等串行通讯适合与部分PLC、工控机配合,配置灵活;Profinet、EtherCAT等工业以太网协议,则更适合需要高实时性、多轴协调和大规模节点管理的产线。深圳威洛博机器人有限公司的电动夹爪系列中,既有基于I/O的基础型,也有支持主流总线的型号,工程师会根据客户现有控制系统品牌(如西门子、倍福、欧姆龙等)和项目规模给出建议。对于已经有成熟总线架构的工厂,引入威洛博电动夹爪时优先采用总线型产品,可以在统一的工程环境中完成参数配置、诊断和固件维护,减少期管理成本。
电动夹爪的价格并不由单一参数决定,而是与品牌积累、规格等级和应用场景紧密相关。扭矩更大、行程更长、带力控或总线通讯功能的型号,单价通常会高于基础款。此外,不同行业的可靠性要求和使用环境也会影响产品设计,例如在粉尘、油雾或洁净室环境中使用时,威洛博电动夹爪会在密封、防护和润滑上进行针对性优化,这些设计也会体现在成本中。深圳威洛博机器人有限公司在与客户沟通时,往往强调“整线成本”的视角:虽然电动夹爪的单个价格可能高于部分气动方案,但通过降低维护频率、减少停机时间、提升良率和节拍,往往能够在设备生命周期中收回差价甚至减少总投入。工程师在做预算时,建议把备件费用、售支持和续工艺调整的灵活性一并纳入评估,而不是只比较初次采购的单件价格。电动夹爪便捷安装方式,让设备迅速安装到位投入生产。

电动夹爪与气动夹爪各有特点,并不存在对所有场合通用的方案。气动夹爪结构相对简单,单价通常较低,适用于节拍要求不高、精度要求中等且已有气源基础的传统产线。威洛博电动夹爪则通过电机和控制算法实现位置、速度、夹持力的可调和可记录,更利于精细化控制和数据追踪。在没有气源、对噪音和能耗有要求或需要多段夹持策略的工况中,电动方案往往更受青睐。对于3C电子、小型精密装配、协作机器人等场合,深圳威洛博机器人有限公司通常建议优先考虑电动夹爪,以便在续工艺调整时能够通过软件修改参数,减少机械改造。而在部分粗加工、强污染或对成本极其敏感的工位上,气动夹爪仍然有其适用空间。工程师在评估时,可以从精度、可调性、能耗、维护和生命周期成本几个角度综合比较。电动夹爪电源防反接设计,为设备稳定运行筑牢安全防线。深圳高功率电动夹爪价格
电动夹爪安装使用简易,极大节省企业人力培训成本。深圳通用型电动夹爪更有性价比
在实际产线中,电动夹爪有时会出现夹不紧、速度不稳定或与控制系统通讯对接困难等问题,需要有系统的排查思路。夹不紧的情况,首先要检查夹持力参数设定是否偏低,其次确认工件尺寸是否超出设计范围、接触面是否有油污或粉尘,以及电动夹爪爪指或导向机构是否存在磨损或松动。速度不稳可能与负载变化、加减速设置过激或供电电压波动有关,工程师可以通过降低速度、优化加减速曲线来观察变化。通讯对接方面,常见问题包括协议不一致、波特率或站号设置错误、接线方式不规范等。深圳威洛博机器人有限公司会为电动夹爪提供详细的通讯手册和接线示意图,必要时还可以由技术人员远程或现场协助客户进行排查。通过对参数、机械结构和通讯设置的逐项检查,大部分电动夹爪使用问题都能在较短时间内被定位并解决。深圳通用型电动夹爪更有性价比
深圳威洛博机器人有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。