
在洁净室场景中使用电动夹爪,需要重点关注发尘、挥发物和润滑方式等问题。电动夹爪本身有电机和传动机构,一定程度的磨损和润滑是不可避免的,因此必须通过结构设计和选材来控制影响。深圳威洛博机器人有限公司在面对半导体、医药、光学等行业需求时,会优先推荐结构封闭性更好、使用低挥发润滑脂的威洛博电动夹爪型号,并根据客户的洁净等级要求,评估是否需要增加防护罩或采取局部抽风措施。布线时也要尽量减少电缆晃动和摩擦,以降低颗粒产生。对于洁净度要求较高的工位,可以先在模拟环境或低等级区域进行测试,记录威洛博电动夹爪长期运行的环境颗粒变化,再决定是否可以放入目标洁净区正式使用。电动夹爪性价比超高,价格亲民,以实惠成本提供性能。深圳威洛博电动夹爪厂家
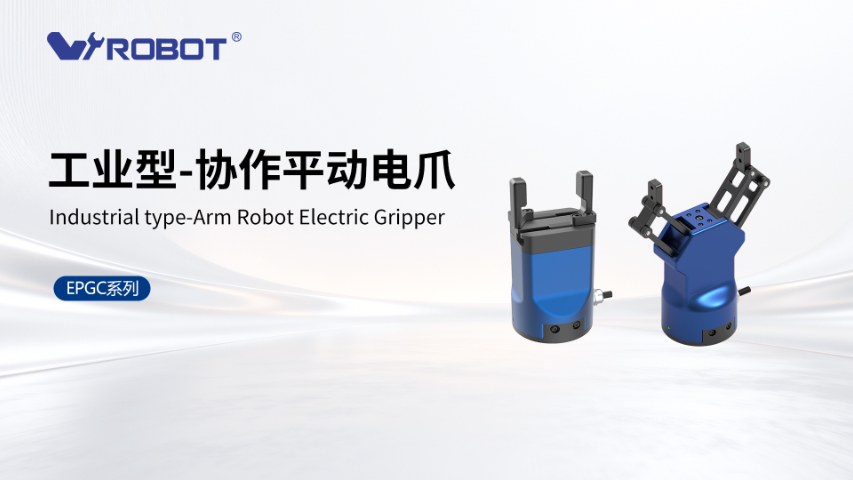
在实际产线中,电动夹爪有时会出现夹不紧、速度不稳定或与控制系统通讯对接困难等问题,需要有系统的排查思路。夹不紧的情况,首先要检查夹持力参数设定是否偏低,其次确认工件尺寸是否超出设计范围、接触面是否有油污或粉尘,以及电动夹爪爪指或导向机构是否存在磨损或松动。速度不稳可能与负载变化、加减速设置过激或供电电压波动有关,工程师可以通过降低速度、优化加减速曲线来观察变化。通讯对接方面,常见问题包括协议不一致、波特率或站号设置错误、接线方式不规范等。深圳威洛博机器人有限公司会为电动夹爪提供详细的通讯手册和接线示意图,必要时还可以由技术人员远程或现场协助客户进行排查。通过对参数、机械结构和通讯设置的逐项检查,大部分电动夹爪使用问题都能在较短时间内被定位并解决。深圳电动夹爪更有性价比电动夹爪控制功能,确保夹取物件位置准确无误。
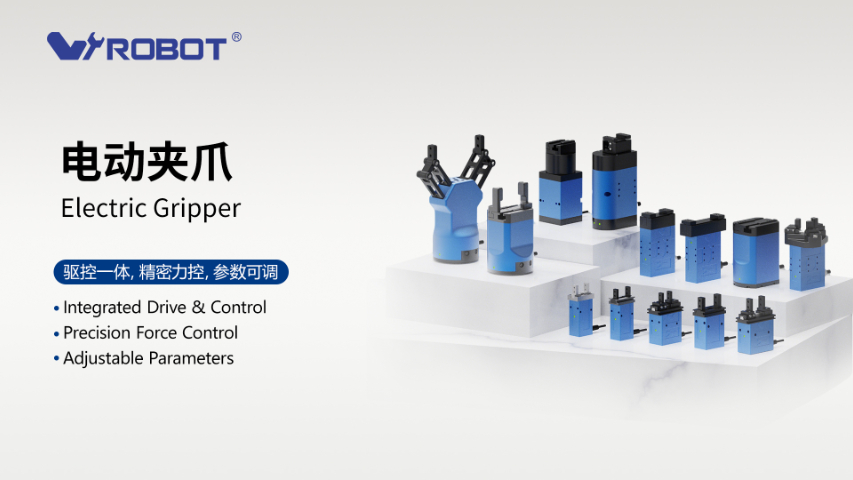
在长期运行过程中,电动夹爪可能会出现夹不紧、报警频繁或运行异响等问题,需要有系统的排查思路。夹不紧通常与夹持力设置过低、工件表面过于光滑、工件尺寸偏差或导向机构磨损有关,工程师可以先检查参数设定,再检查爪指接触面和机械结构。报警问题多与过载、行程超限、通讯异常或供电不稳有关,建议先查看威洛博电动夹爪的报警代码说明,确认是电气还是机械原因,再针对性处理。若运行中出现异响,则需要重点检查导轨润滑、螺栓松动、轴承状态以及工件干涉情况。深圳威洛博机器人有限公司为产品配套了较完整的用户手册和技术支持,遇到难以判断的故障时,可以结合报警记录、波形数据和现场照片与技术工程师沟通,尽量在不拆解或少拆解的前提下分析问题,降低对产线的影响。
电动夹爪和气动夹爪各有优势,适用工况并不完全相同。气动夹爪结构简单、响应快,在已有气源且节拍要求一般的传统产线中仍被使用,但夹持力调节不够精细,对压力波动较敏感。深圳威洛博机器人有限公司的电动夹爪则通过电机和控制算法,对夹持力、速度、位置进行细分控制,可以根据不同工件设置不同模式,同时省去了气源和气管布局,在无气源或对油污和噪音较敏感的车间更易部署。从能耗和维护角度看,电动夹爪的日常维护主要集中在机械结构检查和少量润滑,而气动系统除了夹爪本体,还需维护空压机、干燥器、管路等。对于追求柔性制造、希望通过软件快速改工艺的客户来说,深圳威洛博机器人有限公司往往建议优先评估电动夹爪方案,再结合预算和现场条件综合选择。电动夹爪紧凑结构不占空间,为设备布局提供更多可能。
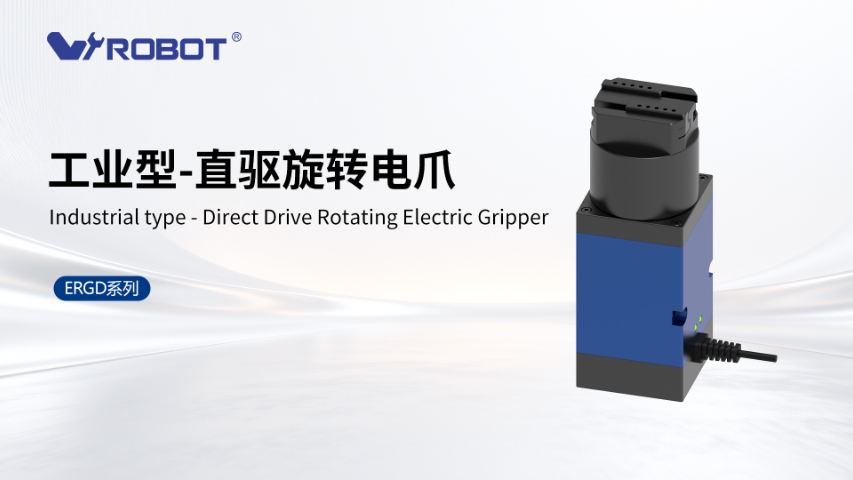
华东地区聚集了大量锂电、光伏、3C组装和通用自动化工厂,对电动夹爪的需求日益增加。深圳威洛博机器人有限公司在苏州设有办事处,可以更靠近华东客户,结合当地行业特点给出更贴近现场的配置建议。对于已经有部分自动化基础的工厂,苏州团队会优先评估哪些工位适合先导入威洛博电动夹爪,例如对工件外观要求较高、对软包装、易变形零件有较多手工操作的工位。随,根据不同产线的节拍和产品类型,推荐不同夹持力、行程和结构形式的电动夹爪型号,并给出与现有机器人、直线模组或专机接口的参考方案。通过现场勘查和样机测试,苏州办事处还可以帮助客户优化爪指形状、接触材料和力控策略,让电动夹爪在华东工厂的实际产线上更好地发挥作用。电动夹爪高性价比创造更大利润空间,提升经济效益。深圳电动夹爪更有性价比
电动夹爪凭借高性价比,成为企业降本增效的选择。深圳威洛博电动夹爪厂家
电动夹爪是一种以电机为动力源,通过丝杆、齿轮或连杆机构驱动爪指开合,实现工件自动夹持与释放的执行机构。与传统气动夹爪相比,威洛博电动夹爪可以精细控制位置、速度和夹持力,更适合对精度和稳定性有要求的自动化设备。其典型结构包括电机、传动机构、导向滑块、爪指本体以及位置或力反馈单元,有些型号还集成了驱动与控制模块,支持总线通讯,方便快速接入产线。深圳威洛博机器人有限公司在电动夹爪产品上覆盖平行式、三爪式以及带旋转功能的结构形式,既可以应对常规的平面零件夹持,也可以适配圆柱、不规则和易碎工件。对于工程师而言,理解电动夹爪的工作原理和结构,有助于在选型阶段更准确判断其是否适合自己的应用工况,并在续调试和维护中少走弯路。深圳威洛博电动夹爪厂家
深圳威洛博机器人有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。