
在正式选型电动夹爪之前,准备好一份“需求清单”非常关键,可以避免期频繁返工。深圳威洛博机器人有限公司在项目沟通时,通常会引导客户确认以下信息:工件尺寸范围与重量、材质和表面状态;工位节拍和运动节奏;安装空间和方向;环境条件(温度、粉尘、油雾、洁净度要求等);控制系统品牌及可用接口;是否有易碎、易变形或外观敏感工件;未来是否可能扩展工件规格等。基于这份信息,威洛博工程师可以比较准确地推荐合适的威洛博电动夹爪型号、爪指形式和控制方式。对于还在概念阶段的项目,也可以先用这份清单作为内部讨论的依据,帮助设计和工艺团队在同一逻辑下沟通,减少信息遗漏。电动夹爪响应迅速,及时捕捉生产机会提高时效性。深圳驱控一体电动夹爪费用
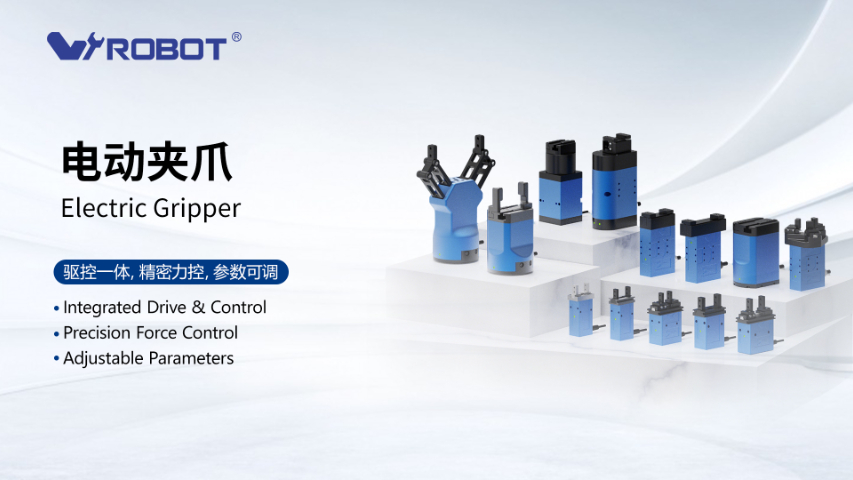
将电动夹爪接入机器人或自动化产线,在于控制方式和通讯接口的正确匹配。常见模式包括简单的I O控制、模拟量调节以及基于总线协议的精细控制,例如Modbus、EtherCAT、Profinet等。威洛博电动夹爪提供多种接口选项,既能满足传统PLC产线的接入,也能适配协作机器人和六轴工业机器人。接入时需要确认控制器的支持协议、供电电压、I O数量以及线缆布线空间,避免出现接口不兼容或供电不足的问题。调试阶段,深圳威洛博机器人有限公司通常建议先以较小速度和夹持力进行动作测试,验证张开、夹紧和保持动作是否符合预期,再逐步调整到目标节拍。对于与视觉系统或多轴联动的应用,还要注意通讯周期和指令响应时间,确保夹爪动作与机器人轨迹配合顺畅,减少等待时间和误动作。深圳标准电动夹爪行程电动夹爪稳定长寿命,保障生产过程持续稳定运行。

理解电动夹爪的关键参数是做好选型和调试的基础。夹持力通常指在额定工作条件下,每个爪指对工件施加的理论力值,工程师需要结合工件重量、摩擦系数以及加速度来确认是否足够安全。重复精度反映的是多次夹取同一位置时的偏差,对于精密装配和视觉定位场景非常重要。威洛博电动夹爪在产品手册中会给出典型重复精度指标,用户可以根据设备需求进行比对。速度参数则包括爪指开合速度和响应时间,直接影响节拍和冲击程度,速度过高容易导致工件位移或损伤,过低又会拉长周期。深圳威洛博机器人有限公司通常会建议客户在实际应用中结合试样工件,通过调整速度曲线和加减速模式,找到兼顾稳定性与效率的平衡点。同时,还需要关注额定电压、通讯接口、环境温度范围等辅助参数,以保证夹爪在实际工况中长期稳定运行。
电动夹爪是一种以电机为动力源,通过精密传动机构驱动爪指开合,实现工件自动抓取和释放的末端执行机构。与传统气动夹爪不同,电动夹爪可以通过电流、位置和速度控制,对夹持力和开合行程进行精细调节,更适合对精度、柔性和可追溯性有要求的自动化设备。深圳威洛博机器人有限公司的电动夹爪主要由电机本体、减速或丝杆机构、导向滑块、爪指组件以及位置传感单元组成,部分型号还集成驱动和控制模块,能直接通过总线与机器人或PLC通讯。通过控制电机转动角度或行程,电动夹爪可以实现多段夹持、缓启缓停、力控等动作,从而在抓取易碎零件、精密零件、不规则零件时,减少损伤和滑落风险。了解这些基本原理和结构,有助于工程师在设计和选型阶段判断深圳威洛博机器人有限公司的电动夹爪是否适合自己的产线需求。电动夹爪操作简单易上手,降低企业用工难度。
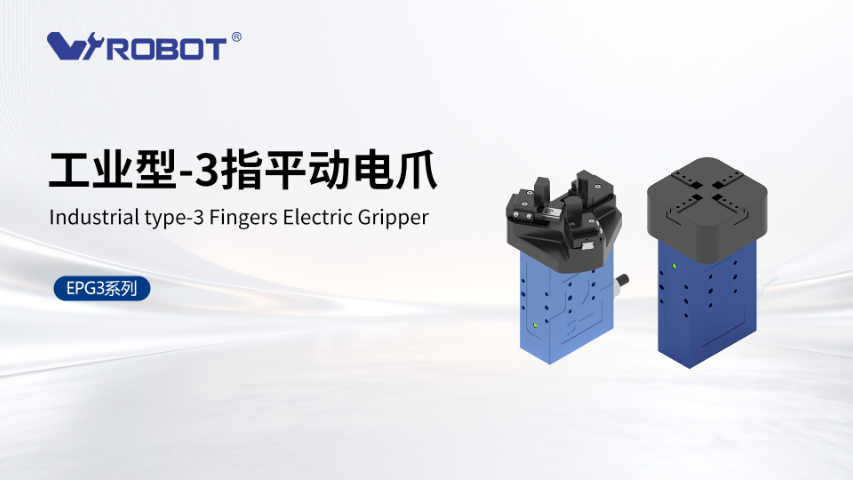
多数电动夹爪在结构上既可以水平安装,也可以垂直或侧装使用,但具体工况下的表现会有所差异。垂直向下夹持时,自重和工件重量会叠加到导向和传动结构上,需要关注长期磨损;侧装时,偏载问题更明显,对刚性和安装平面要求较高。深圳威洛博机器人有限公司在威洛博电动夹爪说明中通常会给出推荐安装方向和注意事项,工程师在设计时应尽量遵循这些建议。若确实需要非推荐方向安装,就要在结构和参数上做补偿,例如增加支撑结构、适当降低速度、定期检查螺栓与导轨磨损情况。通过合理的安装与维护,即便在较复杂的安装姿态下,威洛博电动夹爪也能保持稳定运行,但前提是设计阶段就把这些影响考虑进去。电动夹爪可选配磁性开关,检测夹爪状态,方便实时监控。深圳标准电动夹爪行程
电动夹爪应用广,从工业到民用皆能发挥重要作用。深圳驱控一体电动夹爪费用
电动夹爪的夹持力不是随便“多一点就好”,既要防滑落,又要避免压伤工件。一般可以从工件重量、夹持方向和摩擦系数出发简化计算:以水平搬运为例,电动夹爪提供的有效夹持力乘以摩擦系数,需要大于工件重量乘以安全系数(通常取2~3倍);若存在较大加减速或冲击,还要把惯性力考虑进去。对于表面光滑的金属件,建议适当增大夹持力或在爪指上增加防滑垫;对于易变形、易碎工件,则要在深圳威洛博机器人有限公司工程师指导下,通过降低夹持力、增大接触面积和优化速度曲线的方式综合处理。威洛博电动夹爪在选型阶段可以根据客户提供的工件尺寸、重量和运动方式,帮助预估合理夹持力范围,并通过样机试抓进行验证,让设计更安心。深圳驱控一体电动夹爪费用
深圳威洛博机器人有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。